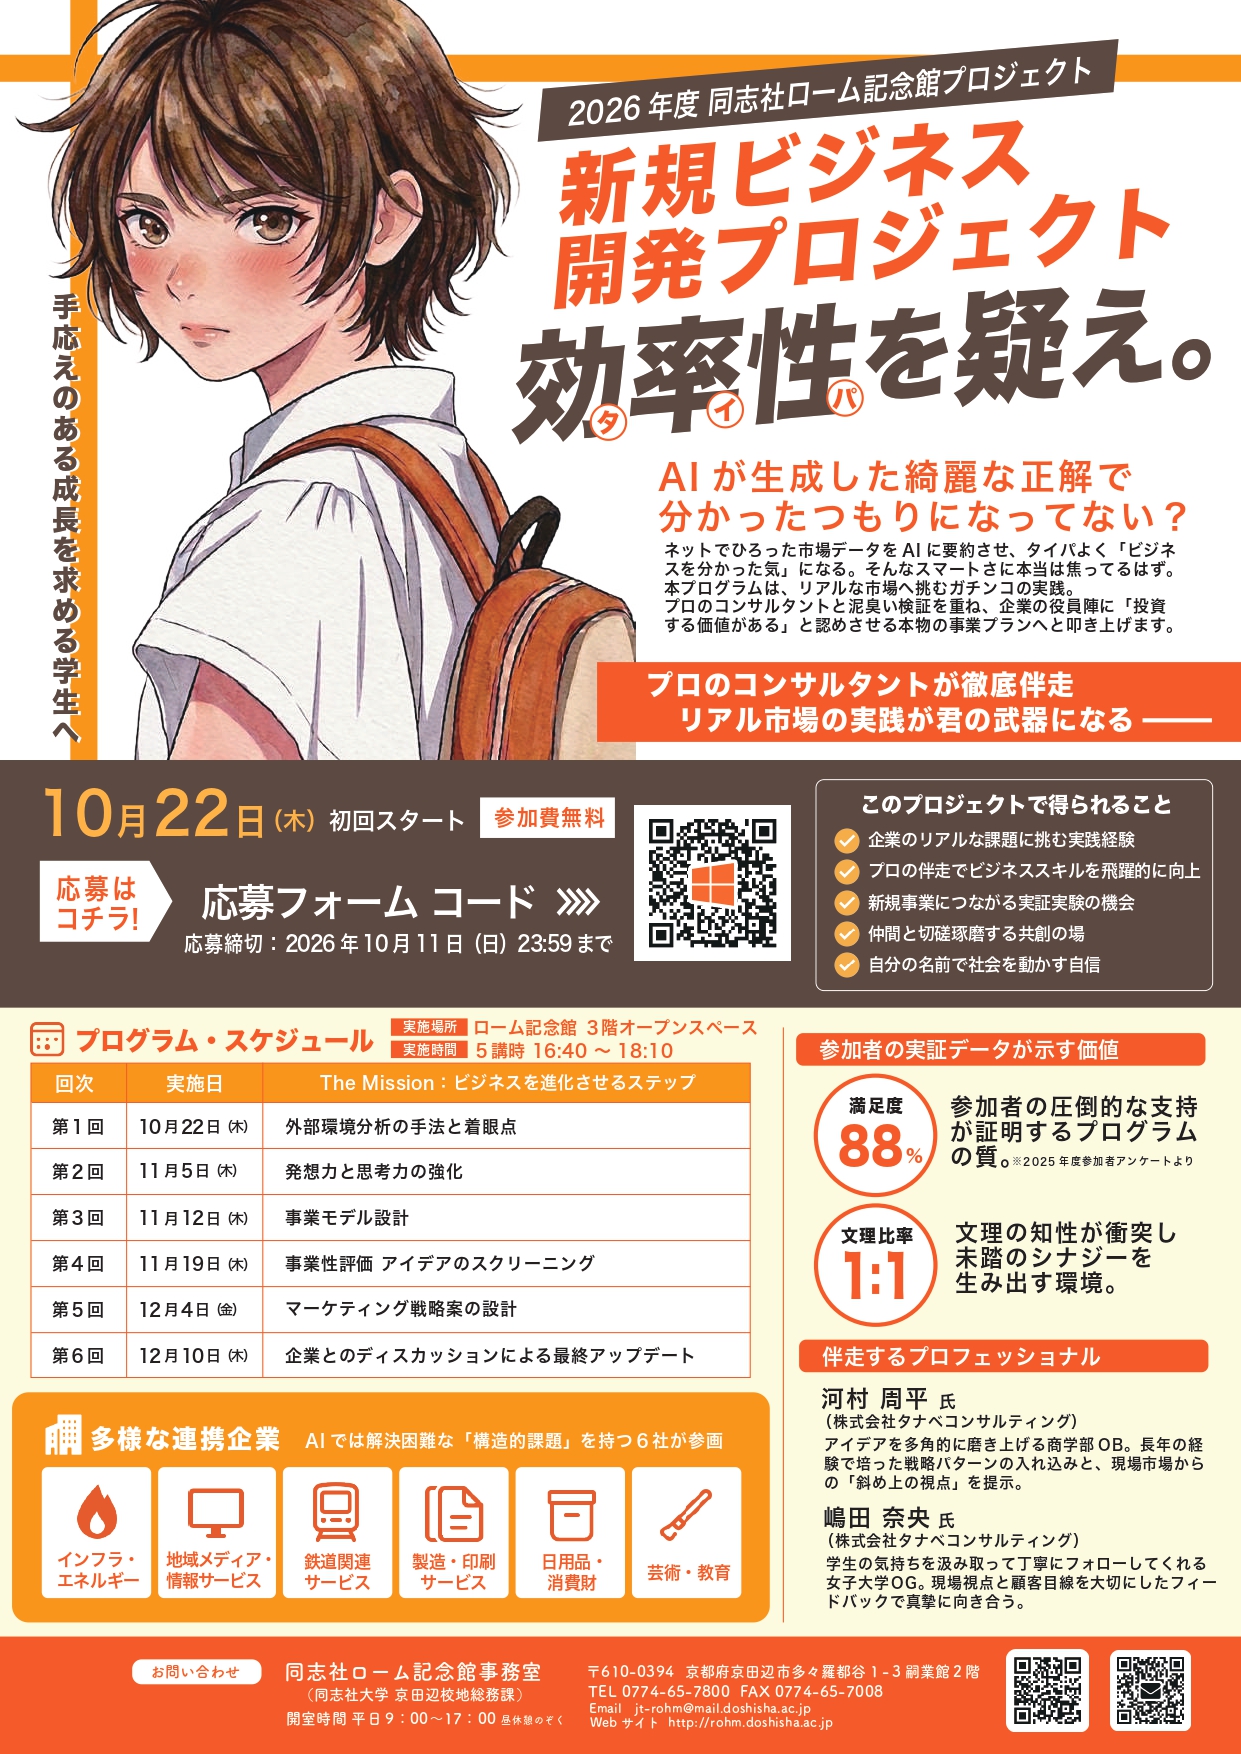
同志社ローム記念館プロジェクト「新規ビジネス開発プロジェクト」
手ごたえのある成長を求める学生へ。
プロの徹底伴走のもと、リアル市場の実践で「最強の武器」を手に入れろ!
企業が直面する課題をテーマに、新たな事業アイデアを創出し、経営者へ具体的な事業プランを
提言する全6回の対面プログラムです。
経営コンサルティングのプロフェッショナルがメンターとして伴走するため、初めてでも安心
して取り組めます。あなたのアイデアが実際のビジネスとして動き出すかも!
プログラム内容について
プログラム・スケジュール
- 第1回 10月22日(木) 外部環境分析の手法と着眼点
対象テーマの業界動向分析による、業界全体の機会と脅威、成長戦略に繋げるべき着眼点を
学びます。 - 第2回 11月5日(木) 発想力と思考力の強化
社会課題・顧客課題からビジネスモデルに落とし込むまでの設計方法を学びます。
- 第3回 11月12日(木) 事業モデル設計
企業とのディスカッションを通じ、検討アイデアの具体化・企業の考える事業観を学びます。
- 第4回 11月19日(木) 事業性評価・アイデアのスクリーニング
検討アイデアの事業性評価を実施し、不足内容に対する検討事項の洗い出しを行います。
- 第5回 12月4日(金) マーケティング戦略案の設計
事業・製品ブランディングを推進する計画案の設計を行います。
- 第6回 12月10日(木) 企業とのディスカッションによる最終アップデート
関連企業に検討案のレビューを実施、アイデアの最終アップデートを行います。
実施時間
5講時 16:40~18:10
実施場所
同志社大学京田辺校地 同志社ローム記念館 3階オープンスペース
連携企業テーマ
山間地の温浴施設を目的地化し、観光振興に繋げるためのアイデア発掘
建物完成後も価値を提供し続け、持続的に安定収益を確保できるストック型ビジネスの新たな形を創出
地域社会において、住民に真に必要とされる新サービスを発掘し、持続可能な成長モデルを創出
「きれいを維持・管理し、常に安全な環境を整える」知見を、鉄道以外の施設・産業へ展開する新規事業のアイデア発掘
印刷需要そのものを拡大させる新サービス・新市場の開拓を通じて、「印刷」の新たな価値を証明するアイデア発掘
生活に身近な商品だからこそ生まれる社会課題を捉え、他社に模倣されにくい新たな価値提供のアイデア発掘
学校教育現場のSTEAM教育推進に資する、造形・美術ならではの新商品・新サービスの企画立案
募集対象者
同志社大学・同志社大学大学院の学生・大学院生
同志社女子大学・同志社女子大学大学院の学生・大学院生
申込期限
2026年10月11日(日)23:59まで
費用
無料で参加できます。
申込方法
同志社ローム記念館プロジェクト参加申込Formsから申込を受付ます。
| お問い合わせ |
同志社ローム記念館事務室 TEL:0774-65-7800
|
|---|
研究成果のポイント
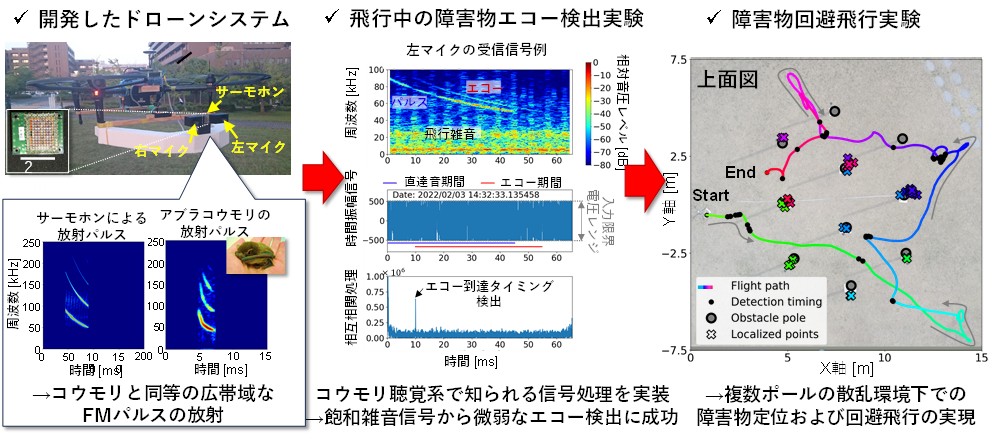
- 熱音響変換素子サーモホン(※1)を採用することでコウモリ同様の広帯域FM超音波パルスの放射を実現
- 軽量小型のサーモホンと2つのマイクを搭載したコウモリ準拠の超音波センシングデザインによるドローンシステムを開発し、飛行雑音下での自律障害物回避飛行の試験運用に成功
- 低電圧駆動が可能なサーモホンの更なる高効率化を推進することで、小型群ロボットの外界知覚センサとしての応用も期待
研究成果の概要
公立はこだて未来大学システム情報科学部 山田恭史准教授、同志社大学大学院生命医科学研究科 長谷川勘太(大学院生)、同志社大学生命医科学部 飛龍志津子教授らの共同研究グループは、カメラやLiDARなどの外界センサを用いず、コウモリのように超音波センシングのみを頼りに周囲の障害物を捉え、自律的に回避飛行するドローンシステムを開発しました。軽量小型のサーモホンと2つのマイクを搭載し、ドローン自身が発した広帯域FM超音波(※2)の反響音(エコー)から障害物を定位することで、飛行雑音下においても自律障害物回避飛行が可能であることを実証しました。
背景
コウモリは、口または鼻孔の1つの送信器および両耳の2つの受信器というシンプルな超音波センシング機構により、微小な飛翔昆虫の捕獲や障害物回避等のマルチタスクな超音波ナビゲーション(エコーロケーション※3)を暗闇の中で実現させています。特に、コウモリが採用する広周波数帯域の超音波パルスを用いた音響センシングは空間分解能に優れ、彼らの優れたナビゲーション能力を支える重要な機能として考えられています。しかし、小型軽量かつ高出力・広帯域な超音波パルススピーカを実現させることが困難であることから、積載重量等に制約のある自律飛行ドローンへの模倣応用がこれまで行われてきませんでした。
研究手法
そこで我々は、金属薄膜の熱変動により薄膜表面上の空気媒質の体積変化を生じさせ、音波を発生させる熱音響変換素子のサーモホンに着目しました。共振原理を利用しないサーモホンの活用により、コウモリと同様に広帯域・高出力な超音波パルスの放射を可能とし、サーモホンおよび2つのマイクロホン、マイクロコントローラ※4を搭載した自律飛行ドローンシステムを実現しました。
研究成果
コウモリ同様の非線形な時間周波数変調構造を持つ超音波パルスを採用し、飛行雑音環境下においてターゲットポールの検出実験を実施した結果、飛行雑音に対して推定約1/30倍の音圧の微小なエコー(※2)を検出可能であり、ポールの2次元座標を定位できることも分かりました。さらに、過去に我々の研究チームが提案してきた障害物回避アルゴリズムをドローンに実装することで、複数のポールを散乱配置した環境下において障害物群の2次元回避自律飛行にも成功しました。
今後の展望
本研究により、コウモリの超音波センシングデザインおよびその機能を踏襲したドローンシステムを実現させ、超音波センシングだけで自律障害物回避飛行を達成することができました。特に、広帯域FM超音波を放射可能な軽量・低電圧駆動のサーモホンは、このようなコウモリ模倣センシングを小型飛行ロボット上で実現するための基盤デバイスとして期待されます。サーモホン出力の更なる高効率化や、コウモリのユニークな超音波センシング戦略の模倣応用を加速させることで、意思決定の柔軟性に優れる生物知に学ぶ小型群ロボットシステムへの展開が期待されます。
論文発表の概要
研究論文名:A Thermophone-Based FM Sonar for Airborne Ultrasonic Sensing under Drone Flight Noise
著者:山田恭史(公立はこだて未来大学)、長谷川勘太(同志社大学大学院)、飛龍志津子(同志社大学)他
公表雑誌:Scientific Reports
DOI: 10.1038/s41598-026-65909-3
公表日:日本時間 2026年9月10日
用語解説
※1 サーモホン金属薄膜に交流電流を印可し、金属薄膜の温度変化により薄膜表面上の空気媒質の体積変化を生じさせ、音波を発生させる熱音響変換素子。
※2 FM超音波周波数変調する超音波信号。多くのコウモリは周波数下降型の変調音を用いる。
※3 エコーロケーション自ら超音波パルスを放射し、周囲からの反響音を聴取・分析することで周囲の空間を把握する生物機能。反響定位ともいう。
※4 マイクロコントローラCPUに加えてRAM、ROM、I/Oポートなどを1つの集積回路(IC)にまとめあげられた極小のコンピュータ。
研究者プロフィール
山田 恭史(ヤマダヤ スフミ)
公立はこだて未来大学 システム情報科学部 複雑系知能学科 准教授
専門分野はバイオミメティクス、生物ナビゲーションの計測・数理モデリング・ロボット実機応用に関する研究に従事。https://researchmap.jp/batman_yy
長谷川 勘太(ハセガワ カンタ)
同志社大学大学院 生命医科学研究科 博士後期課程
コウモリ模倣のエコーロケーションロボットの開発に関する研究を推進。
https://researchmap.jp/hi4K2nAsOdUQZx0u
飛龍 志津子(ヒリュウ シヅコ)
同志社大学 生命医科学部 医情報学科 教授
専門分野は、生物音響工学。コウモリの生物ソナーに関する研究に従事。2014年JSTさきがけ研究員、文部科学大臣表彰若手科学者賞や日本学術振興会賞など受賞。
https://researchmap.jp/Shizuko_Hiryu/
本研究に関するお問い合わせ
公立はこだて未来大学 システム情報科学部
准教授 山田 恭史
Tel:03-5841-8640
E-Mail:yamadaya@fun.ac.jp
同志社大学 生命医科学部
教授 飛龍 志津子
TEL:0774-65-6364
E-Mail:shiryu@mail.doshisha.ac.jp
| 取材に関するお問い合わせ |
同志社大学 広報課 TEL:075-251-3120 |
|---|
]]>
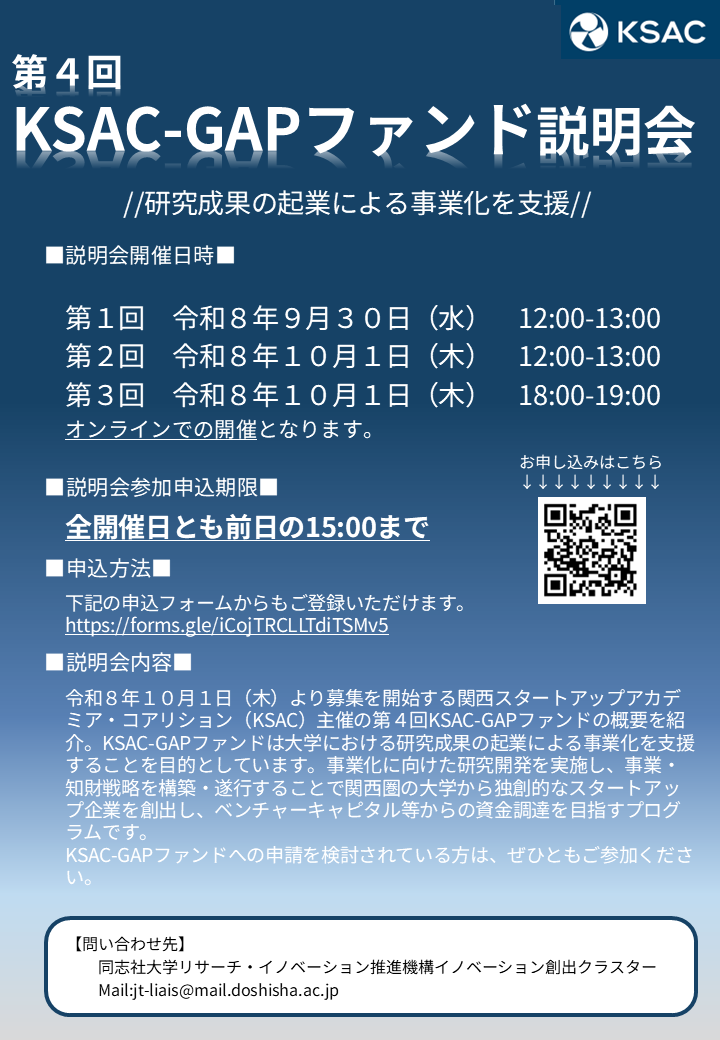
このたび、JST大学発新産業創出基金事業 スタートアップ創出プログラム「KSAC-GAPファンド」(第4回)の募集を開始しますのでご案内いたします。
また、事前説明会を実施しますので、応募をご検討されている方は是非ご参加ください。
事前説明会実施概要
- 第4回 KSAC-GAPファンド説明会
-
■説明会開催日時
第1回:2026年9月30日(水)12:00~13:00
第2回:2026年10月1日(木)12:00~13:00
第3回:2026年10月1日(木)18:00~19:00
■参加方法
オンライン開催のみ
お申し込み後、Zoomリンクをお送りします。
■説明会参加申込期限
参加希望日前日の15時までにお申し込みください。
■説明会申込方法
こちらのフォームよりお申込みください。
※下記には概要のみ記載しております。
応募の際は、必ず公募要領など詳細を事前にご確認ください。
趣旨・目的
本プログラムでは、KSACの主幹機関およびSU創出共同機関である大学の研究成果の起業による事業化を支援します。研究成果と事業化の間のギャップを埋めるため、事業化に向けて達成すべきマイルストン(研究開発および事業化に向けて節目となる中間目標)を設定し、ビジネスモデルのブラッシュアップ、試作品製作、仮説検証のためのデータ(実験結果、計算結果)等の整備を進めるための資金(GAPファンド)をはじめ、採択された研究開発課題に対しては、研究代表者が所属する大学の起業支援人材が伴走型の支援を提供します。
関西スタートアップアカデミア・コアリション(KSAC)
KSACは、関西圏の大学や、産業界、金融機関、自治体等100以上の機関が参画し、地域や組織を超えて連携しながら人材・研究課題・資金の好循環をつくり、関西圏における起業家の裾野拡大や大学発スタートアップ(以下、「大学等発SU」という)の連続的創出により、世界に伍するスタートアップ・エコシステムの構築を目指すプラットフォームです。 なお、本プログラムの公募は、国立研究開発法人科学技術振興機構(以下、「JST」という。)が実施する大学発新産業創出基金事業を委託されたKSACが募集を行うものであり、全4回の公募を予定しています。
募集するプログラムの概要
本プログラムでは、ステップごとに下記(1)~(5)の募集を行います。
- 【ステップ1】応用研究
- KSAC-GAP IV(Idea Verification)
- KSAC-GAP PSF(Problem Solution Fit)
- KSAC-GAP OD(Overseas Deployment)
- KSAC-GAP BCB(Back-Casted Business)
- KSAC-GAP PMF(Product Market Fit)
【ステップ2】概念実証・スタートアップ組成
- ※
-
複数プログラムの併願申請はできません。
- ※
-
学生が研究代表者となる場合は、ステップ1 の「KSAC-GAP IV」のみ申請可能です。
申請者
【ステップ1】研究代表者
【ステップ2】研究代表者+事業化推進機関
- ※
-
ステップ2に申請予定で、事業化推進機関が見つからない場合は、下記「申請書類提出先・問い合わせ先」にご相談ください。
募集期間
2026年10月1日(木)~2026年10月30日(金) 正午(締切厳守)
助成金額(上限)
- 【ステップ1】
- KSAC-GAP IV 500万円
- KSAC-GAP PSF 1000万円
- KSAC-GAP OD 1000万円
- KSAC-GAP BCB 1000万円
- KSAC-GAP PMF 6000万円(初年度3000万円)
【ステップ2】
助成期間
- 【ステップ1】
-
最長1年間(2027年4月1日~2028年3月31日を予定)
- 【ステップ2】
-
最長2年間(2027年4月1日~2029年3月31日を予定)
採択予定件数
- 【ステップ1】
- KSAC-GAP IV 17件
- KSAC-GAP PSF 11件
- KSAC-GAP OD 8件
- KSAC-GAP BCB 9件
- KSAC-GAP PMF 15件
【ステップ2】
- ※
-
採択予定件数は、他大学も含めたKSACプラットフォームとしての件数です。
(ご参考)2024年春募集 「第1回KSAC-GAPファンド」の本学の実績
申請:3件、採択:1件
2024年秋募集 「第2回KSAC-GAPファンド」の本学の実績
申請:3件、採択0件
2025年秋募集 「第3回KSAC-GAPファンド」の本学の実績
申請:2件、採択1件
申請方法
公募要領等をご確認のうえ、期日までに電子メールにて必要書類をお送り頂きますよう、よろしくお願いいたします。
申請書様式
様式0 研究代表者要件確認書(Word)
様式1 研究開発課題の概要(Word)
様式2 課題予算案(Excel)
(様式3面接審査資料(PowerPoint))※1
- -
-
確認書(Word)※2(Word)
【ステップ2】のみ
- 様式4
-
事業化推進機関および事業化推進者の概要(Word)
- 様式5
-
事業化推進機関の財務状況(Excel)
- -
-
事業化推進機関の決算報告書または有価証券報告書(いずれも3期分)(PDF)
- -
-
(国税)納税証明書
- ※
-
様式についての詳細は公募要領や様式の記載例をご確認ください。
- ※1
-
様式3「面接審査資料」は一次審査(書面審査)を通過した研究代表者のみ別途提出をお願いいたします。(書面審査後に通知します。)
- ※2
-
学生が研究代表者となる申請の場合、学生及び指導教員が双方署名の上、「学生と所属機関の間で、研究成果として生じる知的財産権の取り扱いについて取り決め、合意したこと」を確認できる確認書の提出が必要となります。
申請書類提出先・問い合わせ先
〒610-0394 京都府京田辺市多々羅都谷1-3
同志社大学 リサーチ・イノベーション推進機構 イノベーション創出クラスター
TEL:0774-65-6223
E-Mail:jt-liais@mail.doshisha.ac.jp
担当:飛野
起業支援コーディネーター:古川
| お問い合わせ |
産官学連携推進課-京田辺 TEL:0774-65-6223
|
|---|
同志社大学リサーチ・イノベーション推進機構ニューズレター「LIAISON」は、本学の産官学連携・地域連携活動、起業支援活動などの情報発信のため、機関誌として発行しております。
2026年8月、vol.78を発行いたしました。ぜひご覧ください。
| お問い合わせ |
産官学連携推進課-京田辺 TEL:0774-65-6223
|
|---|
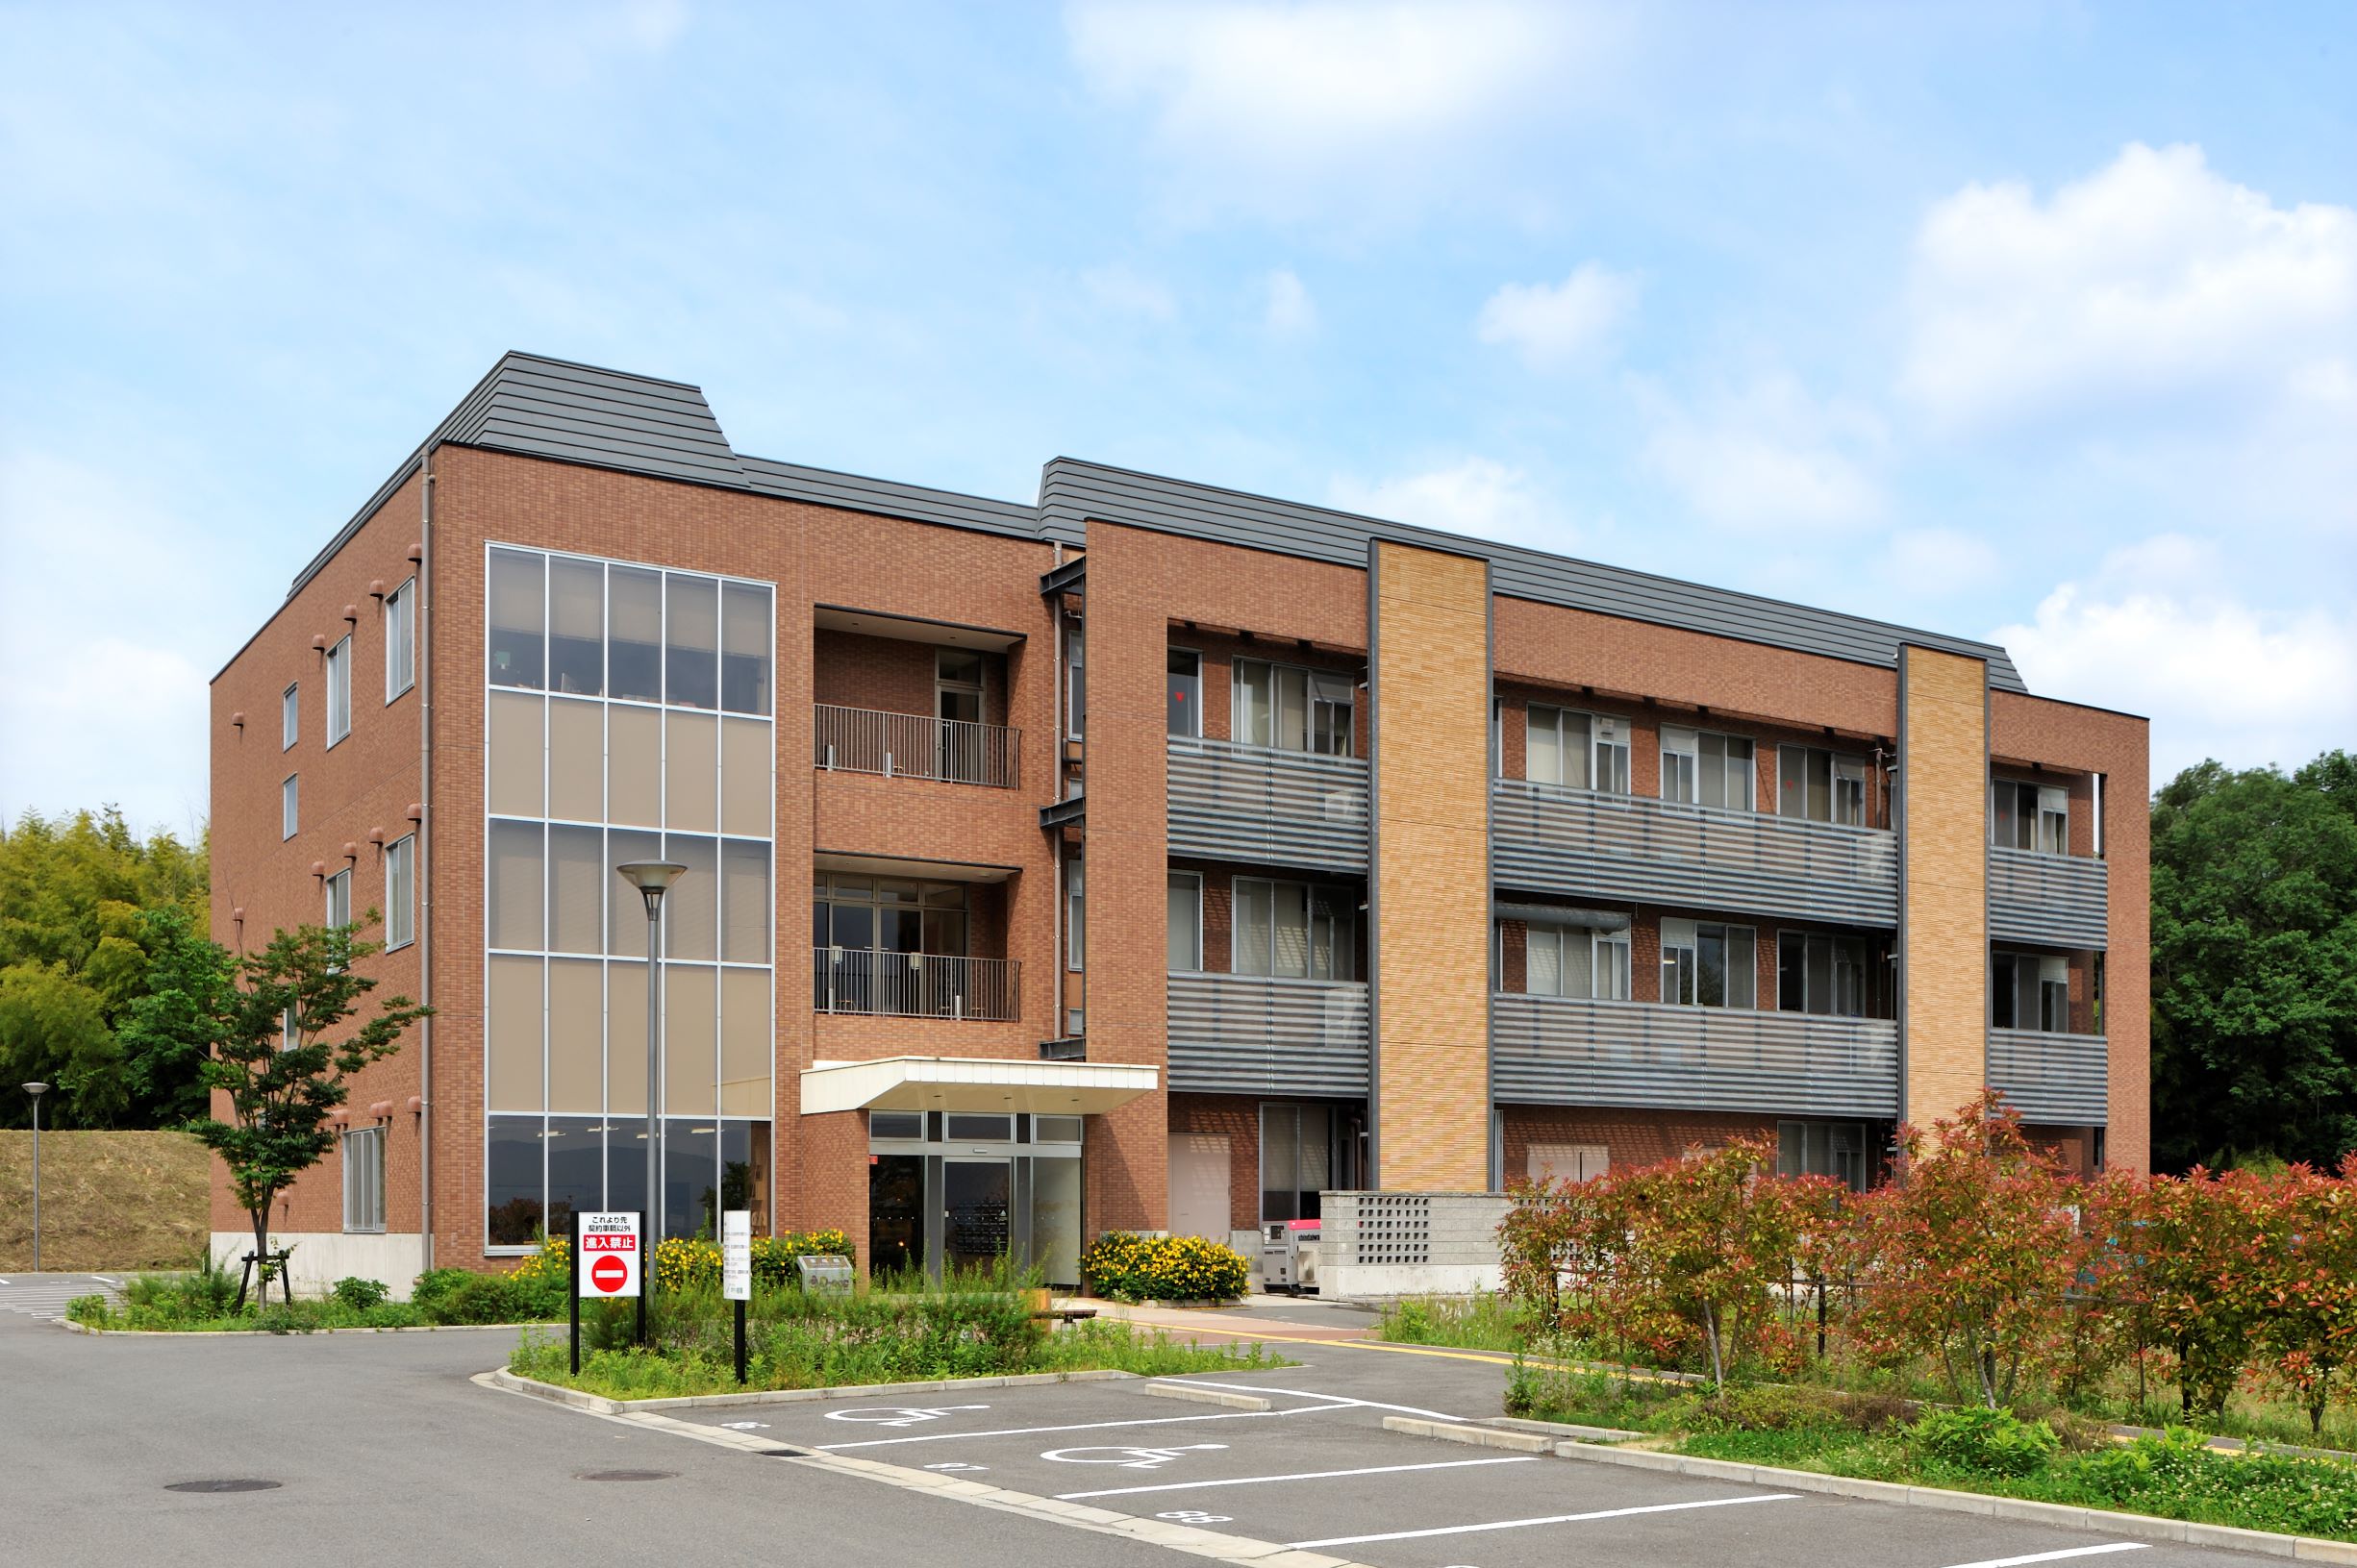
京田辺キャンパス業成館にあるインキュベーション施設D-eggの入居者を募集します。
D-eggは、独立行政法人中小企業基盤整備機構が京都府および京田辺市より要請を受け本学と連携して整備を行ったインキュベーション施設で、これら4者が連携して運営しています。
D-eggは居室の賃貸とインキュベーションマネージャーによる支援で事業の立上げと成長をサポートします。
D-eggには各種の実験研究や試作加工にお使い頂けるウエット仕様の賃貸ラボを多数用意しています。
【入居対象者】
・研究成果の社会実装を目指す大学等の研究者の方
・大学や研究機関との連携による新規事業展開を目指す企業または個人の方
・入居者および地域企業の事業を支援し、利便を供する法人または個人の方
【居室仕様】
・床面積:20㎡~67㎡、天井高:2.8m~3.5m
・耐床荷重:0.5t/㎡~2.0t/㎡
・耐薬品性合成樹脂塗床/タイルカーペット、給排水設備、三相電源
【賃料】
・3,509円/㎡(月額、税込)
【所在地】
〒610-0332 京都府京田辺市興戸地蔵谷1番地内(同志社大学京田辺キャンパス内)
【申込受付期間】
2026年9月8日(火曜) ~ 9月16日(水曜) 17時必着
期間中の申込みで入居が決定しなかった場合は随時申込を受付けますので、D-eggまでお問い合わせください。
【お問い合わせ先】
(独)中小企業基盤整備機構 近畿本部 D-egg IM室
電話:0774-68-1378 メール:d-egg_info@smrj.go.jp
ホームページ:https://www.smrj.go.jp/incubation/d-egg/
| お問い合わせ |
産官学連携推進課-京田辺 TEL:0774-65-6223
|
|---|
研究者・大学院生の皆様の国際的な研究成果発信を支援するため、Enago(エナゴ)の英文校正・投稿支援サービスの利用割引制度を導入しました。
エナゴは、文部科学省が推進する研究支援サービス・パートナーシップ認定制度(A-PRAS)の認定事業者です。英文校正をはじめ、学術翻訳、論文投稿支援、研究プロモーションなど、研究成果の発信を支援する幅広いサービスを提供しています。
同志社大学の構成員は、エナゴが提供する全サービスを特別割引価格で何度でも利用することができます。
利用条件
- エナゴが提供する全サービスが割引対象
- 利用回数の制限なし
- 有効期限なし
- 他の割引との併用不可(割引額の大きい方が適用されます)
利用方法
オンライン注文時に、お見積もり・ご依頼フォームへ以下のクーポンコードを入力してください。
クーポンコード : DOSH10
- ※
-
割引の適用には、連絡先メールアドレスとして 「mail.doshisha.ac.jp」ドメインのメールアドレス の登録が必要です。
その他のメールアドレスでは割引は適用されません。
| お問い合わせ |
研究マネジメント課 TEL:0774-65-8256
|
|---|
発表のポイント
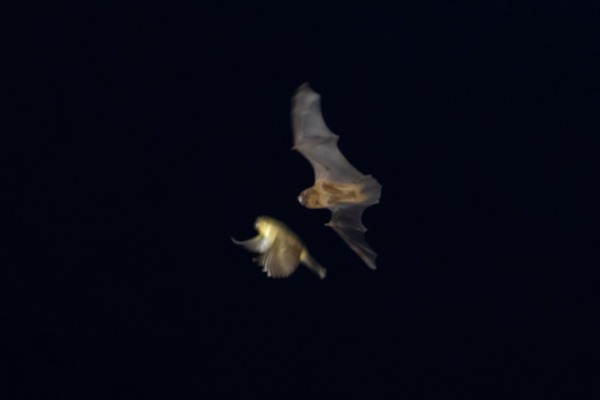
- コウモリが夜間の空中で小型の渡り鳥を捕食する行動を世界で初めて目視で観察・記録しました。
- 多くの渡り鳥が夜間に通過する特定の場所において、サーチライト・デジタルカメラ・赤外線カメラ、サーモカメラを組み合わせて観察することで、今回の発見に至りました。
- 本成果は、豊富な渡り鳥資源を利用するコウモリの高度な採餌戦略の解明と、コウモリの食性進化や生態的多様性の理解につながる重要な発見です。
発表内容
東京大学大学院農学生命科学研究科の福井大准教授と、同研究科農学特定支援員で同志社大学音響ナビゲーション研究センターの藤岡慧明嘱託研究員らによる研究グループは、コウモリが空中で鳥類を捕食する行動を視覚的に明らかにしました。
コウモリは齧歯類に次いで種数の多い哺乳類群であり、昆虫や植物から脊椎動物まで多様な食性をもちます。その中には、わずかではありますが地上性脊椎動物や鳥類を捕食する種も確認されており、特に温帯域で鳥類を捕食する3種については、普段は昆虫を捕食していますが、特定の時期に小型の渡り鳥が主な餌食物となることが糞中DNA解析から示されています。日本においては、比較的大型(翼開長40cm、体重40g程度)のヤマコウモリが、秋の鳥の渡りの時期に小型の鳥類を捕食していることがわかっています。
しかし、コウモリが鳥のような比較的大きな獲物をどのように捕えるのかは長らく不明で、「ねぐらで休む鳥を襲う」説と「飛行中の鳥を捕獲する」説がありました。近年のGPS追跡や行動実験、さらにセンサーを用いた研究により、現在では、上空から降下しながら飛行中の鳥を捕らえる可能性が支持されています。ただし、これまでの証拠は音響データ・実験データに基づくものであり、実際に飛行中の鳥類捕食を視覚的に観察した例はまだ報告されていませんでした。
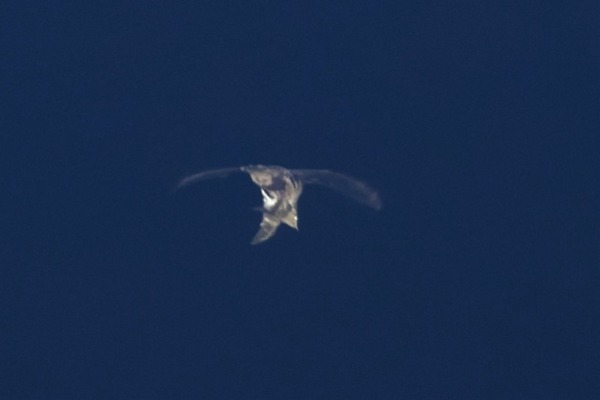
一方で、夜間に渡りを行う鳥類の調査手法は、これまでレーダー等を用いたものはあっても、目視での直接観察は技術的に困難とされていましたが、本研究の共著者でもある鳥類専門家らが観察技術を飛躍的に発展させたことで、夜の渡り鳥の様子が詳細に観察できるようになりました。そこで本研究チームは、これまで得られた技術的基盤(サーチライト・デジタルカメラ・赤外線カメラ、サーモカメラの組み合わせ)を用いて、多くの渡り鳥が夜間に通過する特定の場所において秋季にヤマコウモリの行動を観察する試みを行いました。2023年10月に8晩に渡って行った観察の結果、ヤマコウモリが飛翔中の鳥類を追跡する行動を56例観察することができました。そのうち22回は実際にヤマコウモリが鳥類の捕獲を試みる(アタック)する行動で、さらにそのうち6回で捕獲に成功しました(図1)。また、追跡例のうち33例については鳥類の種を判別することができ、最も多かったのがウグイスの15例で、アオジの9例、クロジの4例と、小型(30g以下)の種が続きました。一方で、マミチャジナイやアオバトなど、ヤマコウモリよりも大型の鳥類を追跡する行動も観察できました。ただし、実際にアタックに至ったのはウグイスやアオジといった、小型の鳥類のみでした。また、コウモリが一度捕獲した後に取り落としてしまったウグイスの死骸を回収することができ、その傷口に付着したDNAを分析したところ、鳥類を襲っているコウモリがヤマコウモリであることが分子の面からも証明されました。
観察できた鳥類捕食行動の回数は日によって大きく変動し、全く観察されない晩もあれば、50回近く観察できた晩もありました。このばらつきは、観察範囲内を通過する小型鳥類の個体数や、その日の気象条件が関わっている可能性があります。ただし、今回観察できた範囲は上空150m程度以下と限られているため、鳥類捕食行動が本当に日によってばらつくのか、あるいは日によって高度を変化させているのかは、今回の結果だけでは結論づけられません。また、エコーロケーション(注1)をどのように使っているのかや、鳥類を捕獲した後にどのように摂食しているのかも明確にはできていません。このように、本研究での観察結果から今後の新たな課題も見えてきました。
本研究の成果で、ヤマコウモリが渡り鳥を飛翔中に捕食することが世界で初めて視覚的に証明されました。これは、鳥類の専門家とコウモリ類の専門家が、対象種の垣根を超えて連携した成果でもあります。夜間に渡りを行う小型鳥類の生物量は非常に豊富ですが、これらを餌資源として利用する捕食者は稀です。ヤマコウモリは、飛翔やエコーロケーションの高度な能力を活かして、ほとんどの捕食者には手が届かない豊富な餌資源を利用していることになります。今後はカメラの精度や観察範囲、手法を広げることで、標的となる鳥類の発見・追跡から捕獲・捕食までの詳細な行動、鳥類の捕食者回避行動、エコーロケーション戦略の解明や、鳥の渡りのタイミングと密度の変化がこれらのコウモリの食性と個体群動態にどのように影響するかなどの研究を通じて、種および生態的多様性の高いコウモリが採餌戦略をどのように多様化させてきたのかを明らかにすることが期待されます。
研究グループ構成員
東京大学大学院農学生命科学研究科
福井 大 准教授
同志社大学
音響ナビゲーション研究センター
藤岡 慧明 嘱託研究員(東京大学大学院農学生命科学研究科農学特定支援員)
生命医科学部
飛龍 志津子 教授
オホーツクコウモリ研究会
渡辺 恵
渡辺 義昭
川越市
大沢 夕志
大沢 啓子
日本渡り鳥保全・研究グループ
沼田 昇
原 星一
論文情報
雑誌名: Ecology
題名: Bats attack birds in the air(7月19日付掲載)
著者名: Dai Fukui, Emyo Fujioka, Megumi Watanabe, Yoshiaki Watanabe, Yushi Osawa, Keiko Osawa, Noboru Numata, Shizuko Hiryu and Seiichi Hara
DOI: 10.1002/ecy.70459
URL:https://esajournals.onlinelibrary.wiley.com/doi/10.1002/ecy.70459
研究助成
本研究は、科研費「風力発電施設におけるコウモリ類衝突リスク低減に向けた情報・技術基盤形成(課題番号:21H04923)」、「音響サイバー空間を利用したコウモリの階層ナビゲーションの理解(課題番号:21H05295)」、「コウモリの移動分散パターンの解明:ミトコンドリアSSRを用いた新たなアプローチ(課題番号:25K03303)」の支援により実施されました。
用語解説
注1:エコーロケーション
自らが発した音が周囲の物体に当たってはね返ってくるまでの時間や強さを捉え、物体までの距離や方向、大きさを把握する能力。
問合せ先
研究内容について
東京大学大学院 農学生命科学研究科
准教授 福井 大(ふくい だい)
TEL:03-5841-8640
E-Mail:fukuidai@uf.a.u-tokyo.ac.jp
同志社大学生 命医科学部
教授 飛龍 志津子(ひりゅう しづこ)
TEL:0774-65-6364
E-Mail:shiryu@mail.doshisha.ac.jp
機関窓口
東京大学大学院農学生命科学研究科・農学部 総務課広報情報担当
Tel:03-5841-5484
E-Mail:koho.a@gs.mail.u-tokyo.ac.jp
同志社大学 学長室総合企画部 広報課
Tel:075-251-3120
E-Mail:ji-koho@mail.doshisha.ac.jp
| 取材に関するお問い合わせ |
同志社大学 広報課 TEL:075-251-3120 |
|---|
]]>
本研究のポイント
- 実践現場では、筋肉を柔らかくする方法としてストレッチングが広く用いられてきましたが、近年では筋力トレーニングでも筋肉が柔らかくなる可能性が示されています。
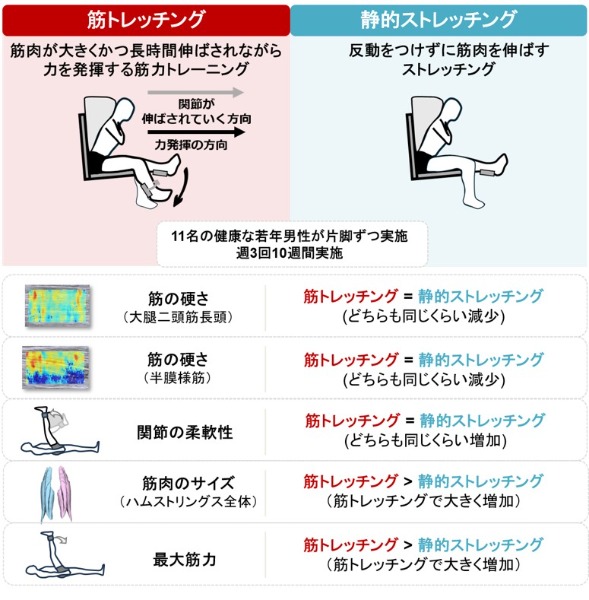
- 本研究では、反動をつけずに筋肉を伸ばす「静的ストレッチング」と、筋肉が大きくかつ長時間伸ばされながら力を発揮する筋力トレーニング(筋トレッチングと命名)が、筋肉の硬さなどに及ぼす影響を比較しました。
- その結果、どちらの方法でもハムストリングスの一部の筋肉の硬さが同じ程度に低下し、筋トレッチングでは静的ストレッチングよりも筋力や筋肉のサイズが大きく増加しました。
- 本研究の成果は、筋肉を「柔らかく・強く・大きく」する一石三鳥の新たな運動方法を提示し、“筋肉を柔らかくするためにはストレッチング”という実践現場での一部の理解を変えうるものです。
概要
本研究の知見は、筋肉が大きくかつ長時間伸ばされながら力を発揮する筋力トレーニング(“筋トレッチング”と命名)が、反動をつけずに筋肉を伸ばす“静的ストレッチング”と同程度に筋肉を柔らかくすることを明らかにした初の介入研究です。これまで実践現場では、筋肉を柔らかくする代表的な方法として静的ストレッチングが行われてきました。このような長年の慣習に対して、本研究は、「筋肉を柔らかくするためにストレッチングを行う」という実践現場での一部の理解を広げ、筋肉を“柔らかく”しながら、同時に“強く”・“大きく”する新たな運動方法を提案するものです。
本研究は、早稲田大学スポーツ科学学術院 講師川間 羅聖(研究当時 同志社大学 研究開発推進機構 特別任用助教)、西九州大学リハビリテーション学部 教授 中村 雅俊、同志社大学スポーツ健康科学部 教授 若原 卓らの研究グループによって実施されました。
背景
スポーツやリハビリテーションの現場では、筋肉を柔らかくするための代表的な方法として“静的ストレッチング”が多くの人々に使用されてきました。一方、我々のこれまでの研究では、筋肉が大きくかつ長時間伸ばされながら力を発揮する“筋トレッチング”によって、大腿部後面のハムストリングスの一部の筋肉が慢性的に柔らかくなることを示しました。しかし、この“筋トレッチング”の効果が、従来から行われてきた静的ストレッチングと比べてどの程度筋肉を柔らかくするのかについては明らかになっていませんでした。そこで本研究では、“筋トレッチング”と静的ストレッチングを同じ期間、同じ実施時間で行い、ハムストリングス各筋の硬さ、関節可動域、筋力、筋の大きさにどのような長期的影響を与えるのかを検討しました。
研究手法
本研究では、11名の健康な若年男性を対象に、10週間、週3回の介入を実施しました。対象者の片脚には、筋肉を大きく且つ1回あたり長時間伸ばす筋力トレーニングを行わせ、反対脚には、膝を伸ばした状態での静的ストレッチングを行わせました。両条件では、1回あたりの介入時間が同じになるように設定しました。介入期間の前後には、超音波せん断波エラストグラフィを用いてハムストリングス各筋の硬さ(剛性率)を、MRIを用いて筋のサイズ(筋体積)を、筋力計を用いて膝関節屈曲の最大筋力(関節トルク)と関節の柔軟性(関節可動域)も評価しました。
研究成果
その結果、筋力トレーニングと静的ストレッチングのいずれにおいても、ハムストリングスのうち大腿二頭筋長頭および半膜様筋の硬さが慢性的に低下しました。一方、半腱様筋の硬さには有意な変化は認められませんでした。また、関節の柔軟性は両条件で同程度に増加しました。さらに、筋力トレーニングを行った脚では、最大筋力が増加し、大腿二頭筋長頭、半腱様筋、半膜様筋の筋サイズも大きく増加しました。これに対して、静的ストレッチングでは、一部の筋サイズには変化がみられたものの、最大筋力の増加は認められませんでした。
我々の知る限り本研究は、筋力トレーニングでも静的ストレッチングと同等に筋肉が柔らかくなることを明らかにした初の介入研究です。本研究の結果は、筋肉を大きく且つ1回あたり長時間伸ばす“筋トレッチング”を長期間実施することで、静的ストレッチングよりも大きく筋サイズや筋量を増加させながら、特定の筋肉における硬さを同等に減少させることができることを示しています。
今後の期待
これまで実践現場では、筋肉を柔らかくするためには“ストレッチング”を行い、筋力や筋サイズを高めるためには“筋力トレーニング”を行うというように、目的ごとに別々の運動を行う必要がありました。しかし、本研究の知見は、“筋トレッチング”がそれらを同時に達成できる、時間効率の高い新たな運動方法となる可能性を示すものです。また、“筋肉を柔らかくするためにはストレッチング”という実践現場での一部の理解を変えうるものであり、筋力トレーニングに新たな価値を提供します。
論文情報
掲載誌: Journal of Applied Physiology
掲載日:2026年7月9日
論文タイトル: Similar adaptation in shear moduli of the biarticular hamstring muscles after eccentric-only training and static stretching
著者: Raki Kawama, Yuki Okuda, Katsuki Takahashi, Masatoshi Nakamura, Taku Wakahara
https://journals.physiology.org/doi/abs/10.1152/japplphysiol.00026.2026
本研究に関するお問い合わせ
早稲田大学スポーツ科学学術院 講師 川間 羅聖
TEL:090-7545-7389
E-Mail:rkawama156413@gmail.com
報道担当
早稲田大学 広報室
TEL:03-3202-5454
E-Mail:koho@list.waseda.jp
同志社大学 広報課
TEL:075-251-3120
E-Mail:ji-koho@mail.doshisha.ac.jp
| 取材に関するお問い合わせ |
同志社大学 広報課 TEL:075-251-3120 |
|---|
]]>

ポイント
- 外耳からのレーザー照射によって蝸牛を刺激する非接触型聴覚刺激法を開発
- 遺伝子改変を必要とせず、動物がレーザー刺激を聴覚情報として利用できることを行動実験で実証
- レーザー刺激による聴覚応答が音刺激と関連する神経処理を利用している可能性を提示
- 将来的な新しい人工聴覚技術開発につながる基礎的知見を提供
概要
同志社大学音響ナビゲーション研究センターと慶應義塾大学の研究グループは、外耳から照射する赤外レーザー光を用いて、外科手術や遺伝子改変を必要とせずに聴覚を誘発する新しい非接触型刺激技術を開発しました。本研究では、スナネズミを用いた行動実験を通じ、レーザー照射による感覚が「音」と同等の聴覚情報として動物の行動を確実に制御できることを世界で初めて証明しました。本成果は、患者への身体的負担を最小限に抑える、次世代型の非接触型聴覚補助デバイス開発に向けた極めて重要な基礎技術となります。
本研究成果は「Optical induction of auditory perception via cochlear stimulation in Mongolian gerbils without genetic modification」の題目にて国際学術誌Elsevier出版のiScience誌に2026年6月30日付(UK時間)で公表されました(オープンアクセス)。
背景
人工内耳は重度難聴者の聴覚を回復する有効な治療法として広く利用されています。しかし、現在、難聴治療の標準的な選択肢である人工内耳は、外科的な電極埋め込みが必要であり、音の周波数再現性や合併症のリスクといった課題を抱えています。これに対し、光は電気よりも狭い範囲を精密に刺激できることから、より高い周波数分解能を実現する次世代の人工内耳技術として期待されています。一方で、これまで光による聴覚刺激の研究では、光感受性タンパク質を導入する遺伝子改変(オプトジェネティクス)が必要であり、臨床応用へのハードルとなっていました。そのため、遺伝子改変を行わずに光刺激によって聴覚を誘発する技術の開発が求められていました。
研究成果
玉井研究員をはじめとする研究グループは、スナネズミを用いて、鼓膜を通して赤外レーザーを蝸牛に照射することで、遺伝子改変を行うことなく、覚醒動物における聴覚知覚を行動レベルで誘発できることを初めて実証しました。あらかじめ「音が聞こえたら水が飲める」ことを学習したスナネズミは、音を提示しなくてもレーザーを照射しただけで、水を期待して同じ行動を示しました。このことは、スナネズミがレーザー刺激を実際の音として知覚していたことを示しています。また、周囲に雑音があるとレーザー刺激への反応が弱まったことから、レーザー刺激は単なる光や熱への反応ではなく、実際の音と同じように脳で処理されていることが示されました。さらに、音刺激による学習とレーザー刺激による学習の効率はほぼ等しく、レーザー刺激によって生じる「聞こえ」は、自然な音と同程度に明瞭である可能性が示唆されました。
本研究成果は、遺伝子改変を必要としない新しい光刺激技術の有効性を示すものであり、将来的には、より自然な音の知覚を可能にする次世代の光人工内耳や新たな難聴治療法の実現につながることが期待されます。
論文情報
掲載誌: iScience
論文タイトル: Optical induction of auditory perception via cochlear stimulation in Mongolian gerbils without genetic modification
著者: Yuta Tamai, Miku Uenaka, Aya Okamoto, Yuki Ito, Kaito Fukada, Ayase Kawasaki, Takaki Shintani, Riko Nakagawa, Koji Toda, Shizuko Hiryu, Kohta I. Kobayasi
DOI:https://doi.org/10.1016/j.isci.2026.116588
研究者プロフィール
玉井 湧太(タマイ ユウタ)
同志社大学音響ナビゲーション研究センター・研究員
慶應義塾大学・日本学術振興会 特別研究員(PD)
エバーハルト・カール大学テュービンゲン(Eberhard Karl University of Tübingen)・日本学術振興会国際共同研究加速研究員/学術職員
研究活動:
同志社大学大学院在学中に、聴覚神経科学および脳・機械インターフェースに関する研究を開始。同大学で助教として教育・研究に従事した後、日本学術振興会海外特別研究員として、ドイツのエバーハルト・カール大学テュービンゲンに拠点を移し、研究活動を展開した。現在は、赤外線レーザーを用いた非侵襲的神経刺激技術の開発と、その行動学的応用可能性の検証に注力している。さらに、聴覚情報が社会的行動にどのように結びつくのかという関心から、マーモセットを対象とした霊長類の音声コミュニケーションに関する行動学的研究にも取り組んでいる。
小林 耕太(コバヤシ コウタ)
同志社大学 生命医科学部 教授
音響ナビゲーション研究センター 研究員
専門は神経行動学、ヒトをふくめた動物の音声コミュニケーション、聴覚生理学。赤外レーザーによる蝸牛刺激技術の研究および、動物行動実験に基づく聴覚様知覚の検証を主導した。
本研究に関するお問い合わせ
同志社大学生命医科学部教授 小林耕太
TEL:0774-65-6499
E-Mail:kkobayas@mail.doshisah.ac.jp
【報道担当】
同志社大学 広報課
Tel:075-251-3120 Fax:075-251-3080
E-Mail:ji-koho@mail.doshisha.ac.jp
慶應義塾 広報室
Tel:03-5427-1541 Fax:03-5441-7640
E-Mail:m-pr@adst.keio.ac.jp
関連情報
本研究の資金について
本研究は、文部科学省・日本学術振興会 科学研究費助成事業(課題番号:24KJ1927、25K21230、24KK0210)研究助成により実施されました。
研究者情報
飛龍 志津子(ヒリュウ シヅコ)
同志社大学 生命医科学部 教授、音響ナビゲーション研究センター長
専門は、超音波工学、コウモリの生物音響学、センシング技術。これまでに、コウモリのエコーロケーションや音響シミュレーションに関する研究を含め、多数の学術論文を発表している。
兎田 幸司(トダ コウジ)
慶應義塾大学 文学部 准教授
意識、自己、時間、社会性など、「こころ」を支える機能の心理学的・神経科学的基盤の解明を目指し、マウス、ラット、ハトなどの動物を用いた行動神経科学研究を行っている。
参考文献
1) Tamai, Y., Ito, Y., Furuyama, T., Horinouchi, K., Murashima, N., Michimoto, I., Hishida, R., Shibuki, K., Hiryu, S., and Kobayasi, K.I. (2020). Auditory cortical activity elicited by infrared laser irradiation from the outer ear in Mongolian gerbils. PLOS ONE, 15, e0240227. DOI: 10.1371/journal.pone.0240227.
2) Uenaka, M., Nagamura, H., Okamoto, A., Hiryu, S., Kobayasi, K.I., and Tamai, Y. (2022). Feasibility evaluation of transtympanic laser stimulation of the cochlea from the outer ear. Journal of the Acoustical Society of America, 152, 1850. DOI: 10.1121/10.0014241.
3) Okamoto, A., Uenaka, M., Ito, Y., Kuroki, Y., Miyasaka, T., Toda, K., Hiryu, S., Kobayasi, K.I., and Tamai, Y. (2025). Safety evaluations for transtympanic laser stimulation of the cochlea in Mongolian gerbils (Meriones unguiculatus). Neuroscience Research, 212, 31–40. DOI: 10.1016/j.neures.2024.10.004.

レーザー刺激でも音刺激と同様に、報酬を予測した舐め行動が学習された。

この結果は、レーザー刺激による反応に聴覚系の処理が関与していること、すなわち音として処理されていることを示唆する。
レーザー刺激が音に似た感覚として処理されていることが示唆された。
| 取材に関するお問い合わせ |
同志社大学 広報課 TEL:075-251-3120 |
|---|
]]>
同志社大学大学院スポーツ健康科学研究科の青井 一真氏(博士後期課程)、庄子 博人准教授は、株式会社One Bright KOBE、株式会社ストークス、一般財団法人ひょうご経済研究所と共同で、GLION ARENA KOBEで開催されたBリーグ6チーム参加のプレシーズンのイベント「KOBE RISING -2025-」の地域経済効果や来場者の消費・回遊行動を分析し、その結果を公表しました。
来場者アンケートとイベント運営支出データを用いた分析の結果、本イベントは神戸市内に約1.9億円(直接効果約1.2億円)の経済効果を創出し、生産誘発倍率は1.56倍と推計されました。これは、大型集客施設で開催される単日イベントとして高い経済波及効果を持つことを示しています。
また、30~40代は飲食・物販ともに消費単価が高く、飲食は男性、物販は年代の影響を強く受けるなど、消費構造の違いも確認されました。さらに、回遊箇所数が多い来場者ほど地域内消費だけでなくアリーナ内での飲食・購買額も高い傾向がみられ、回遊行動が来場者体験の向上と消費拡大につながる重要な要因であることが示されました。
経済効果レポートの詳細は こちら をご覧ください。
| 取材に関するお問い合わせ |
同志社大学 広報部広報課
TEL:075-251-3120 |
|---|
]]>
研究概要
同志社大学赤ちゃん学研究センターおよび研究開発推進機構 特定任用研究員(准教授)(研究当時)の加藤正晴氏と北陸先端科学技術大学院大学 人間情報学研究領域 特任准教授の木谷俊介氏は、日本の年長児(5歳児)から小学6年生714名を対象とした大規模横断研究を実施し、騒がしい環境で聞きたい音声を聞き分ける「選択的聴取能力」の発達的標準値を日本語環境として初めて確立しました。2種類の聴覚課題を用いた分析の結果、学年進行に伴い成績が向上し個人差が収束すること、低学年で顕著な右耳優位性が学年とともに縮小することが確認されました。本標準値は、教育・保育現場において聴き取りに困難を抱える子どもを特定する基準として活用が期待されます。両課題は合わせて15分程度で実施可能です。本研究は日本音響学会誌82巻7号(2026年7月1日刊行)に掲載されます。
研究の背景
教室や体育館など騒がしい環境で教師や友人の声を聞き取る力は、子どもが学校生活を送るうえで不可欠です。しかし、この「選択的聴取能力」は純音による基礎的な聴覚機能(8〜9歳で成人レベルに到達)とは異なり、16歳になっても成人と比べて劣ることが先行研究で報告されています。また、発達には個人差が大きく、聴き取りに困難を示す子どもが一定数存在します。近年、日本においても「聞こえているのに聞き取れない」聞き取り困難症(LiD)・聴覚情報処理障害(APD)への関心が高まり、診断基準や支援の手引き整備に向けた取り組みが始まっています。しかし、こうした基準を教育・保育現場で実用するためには、子どもの年齢ごとの標準値が不可欠であり、日本語環境でのデータはこれまで存在しませんでした。そのため、教育・保育現場で配慮を要する子どもを定量的に特定することが困難な状況にありました。本研究グループはAPDの包括的診断ではなく「選択的聴取能力」に焦点を絞り、教育・保育現場での実用を見据えたアセスメントツールの標準化を独自に進めてきました。先行研究(加藤・嶋田・木谷 2021、日本音響学会誌77巻)では96名を対象とした小規模研究でツールの有効性を実証済みでしたが、実用的な標準値の確立には学年ごとに十分なサンプルサイズに基づく基準値が必要でした。
研究成果
国内の認定こども園・幼稚園・保育所・小学校に在籍する年長児から小学6年生714名のデータを分析しました。
使用した課題は以下の2種類です。
(1)聴覚的図と地課題
ターゲット音声と妨害音(多数話者の混合会話)が同時に提示される中でターゲットを聞き取る課題。騒がしい教室での聞き取りに対応する、情報マスキング耐性を評価します。
(2)競合語課題(両耳分離聴課題)
異なる単語を左右の耳に同時提示し、両方を聞き取る課題。複数情報源への分割注意能力と、言語処理における右耳優位性を評価します。
主な結果は以下の通りです。
- 両課題ともに、学年が上がるにつれて正答率が向上し、成績のばらつき(個人差)が収束することが統計的に確認されました。これは先行研究と一致する結果であり、日本語環境においても選択的聴取能力は類似した発達プロセスをたどることが示されました。
- 競合語課題において、低学年(年長〜小学3年生)では右耳の正答率が有意に高い「右耳優位性」が観察されましたが、小学4年生以降は統計的有意差がなくなりました。この発達的変化は先行研究の知見と一致します。
- 2課題間の正答率には中程度の正の相関(r = .535)があり、両課題が選択的聴取の異なる認知プロセス(情報マスキング耐性と分割注意)を測定していることが示唆されました。
- 学年・提示耳別の平均正答率および標準偏差を算出し、パーセンタイル基準値として活用可能な標準データを確立しました。
本標準値を用いることで、同学年の平均より著しく低い成績を示す子どもを早期に特定し、座席配置の工夫・視覚情報の併用・音響環境の改善などの教育的配慮につなげることが可能になります。
論文情報
論文タイトル: 日本における未就学児・児童の選択的聴取の発達と標準化 (Development and Standardization of Selective Listening in Japanese Preschool and School-age Children)
著者: 加藤正晴、木谷俊介
掲載誌: 日本音響学会誌 82巻7号(2026年7月1日刊行)
関連先行論文: 加藤正晴, 嶋田容子, 木谷俊介, "学童期における日本語を用いた選択的聴取能力——選択的聴取の児童向けアセスメントツール開発——," 日本音響学会誌, 77, 500–503 (2021). [doi:10.20697/jasj.77.8_500]研究助成: 日本学術振興会 科学研究費助成事業(課題番号23K20763)
研究者プロフィール
加藤 正晴(かとう まさはる)
同志社大学心理学部 実証に基づく心理・社会的トリートメント研究センター 嘱託研究員
元同志社大学心理学部 准教授(有期)
元同志社大学赤ちゃん学研究センターおよび研究開発推進機構 特定任用研究員(准教授)
子どもと育ちのコホート研究実践協会 代表理事
京都大学大学院医学研究科 客員研究員
専門:発達科学
木谷 俊介(きだに しゅんすけ)
北陸先端科学技術大学院大学 人間情報学研究領域 特任准教授
専門:知覚心理学、聴覚情報処理
【本研究に関するお問い合わせ】
加藤 正晴
E-mail:piekomk@mail.bold.or.jp
| 取材に関するお問い合わせ |
同志社大学 広報課 TEL:075-251-3120 |
|---|
]]>

ポイント
- 声を出して動く可食ロボットにどのような「心」を感じるのか(心の知覚)と、食べることへのためらい・罪悪感を調査
- 声や行動の違いにより、可食ロボットに異なる「心」があるように知覚された
- 「心」の知覚と、食べることへのためらい・罪悪感の関係は明確でなかった
- 食べることに対する心理や倫理的な感じ方を調べるための新しい実験枠組みを提示
概要
電気通信大学大学院情報理工学研究科機械知能システム学専攻の仲田佳弘准教授、博士後期課程の下山拓真氏と博士前期課程(当時)の久米佑弥氏、同志社大学文化情報学部の山縣芽生助教、追手門学院大学理工学部情報工学科の高橋英之准教授からなる研究グループは、音声や動作による社会的インタラクションが可能な可食エージェント(※1)を開発し、その声や行動の違いに対する人間の心理的反応を検証することで、生き物を食べることに対する心理や倫理的な感じ方を調査できる新しい実験枠組みを提案しました。
これまでも可食ロボットの研究開発は行われており、本研究グループを中心に、可食ロボットを食べた際の心理的影響の検証も進められてきましたが、食べられる対象の音声や行動がもたらす心理的反応の調査は行われていませんでした。
研究グループは、可食エージェントを対象としたオンライン動画評価実験を行いました。実験では、音声や行動の異なる二つの条件(合理的に応答する条件、赤ちゃんのような声で反応する条件)の動画を参加者に提示し、対象にどのような「心」を感じるか(心の知覚(※2))や、食べることへのためらい、罪悪感を調査しました。分析の結果、声やふるまいの違いによって可食エージェントに異なる「心」が知覚されることが示された一方、心の知覚と、食べることへのためらい・罪悪感との間に明確な関連性は認められませんでした。
この成果は、国際科学誌PLOS ONEに掲載されました。
背景
人が生き物を食べることは、食文化や社会と深く関わる行為です。肉を食べる人であっても、動物を傷つけることに心理的な葛藤を覚える場合があり、この矛盾は「ミート・パラドックス」と呼ばれています。また、人は対象に「心」があると感じるかどうかによって、その対象を傷つけることへの道徳的判断を変化させることが知られています。そのため、生き物を食べることに対する心理や倫理的な感じ方を理解するうえで、食べられる対象にどのような「心」を感じるのかを調べることは重要です。
しかし、実際の動物を用いて、見た目や動きなどの条件を統制しながら実験することには大きな制約があります。そこで本研究では、食べられる素材で作られ、人と相互作用する人工的な対象である可食エージェントに着目しました。これまでも可食ロボットの研究開発や、それを食べた際の心理的影響の検証は進められてきましたが、食べられる対象が声を出したり行動を変えたりすることで、食べる前の段階で人が対象に対してどのような「心」があるかを感じ、どのような心理的反応を示すのかについては十分に分かっていませんでした。
手法
本研究では、音声や動作による社会的インタラクションが可能な可食エージェント(図1)を開発しました。可食部は、ゼラチン、砂糖、炭酸カルシウム、100%リンゴジュースを用いて作られており、空気圧によって動く構造を備えています。従来の可食ロボットを基に、腕や目を加えてコミュニケーション可能な存在として知覚しやすくするとともに、下部のスピーカーから再生される音声に同期して左右に揺れる動作を実現しました。
実験では、参加者にまず可食部の制作過程を示す動画を視聴してもらい、身近な可食材料から作られていることを示すことで、食べられる対象であるという印象を強めました。その後、人と相互作用する二つの動画を用いてオンライン調査を行いました。一つ目の動画では、可食エージェントが人の悩みに合理的に応答する様子を示し、二つ目の動画では、人の手や玩具に対して、赤ちゃんのような声で感情(喜び、恐れ、怒り、悲しみなど)を示すように反応する様子を示しました。
その後、参加者は、「それぞれの可食エージェントについて、どのような「心」を持つように感じるか」を18項目で評価し、また、「もしその可食エージェントを食べなければならないとしたら、どの程度ためらいを感じるか、どの程度罪悪感を覚えるか」についても評価しました。本研究は、実際に可食エージェントを食べる実験ではなく、動画を用いたオンライン評価実験として実施し、最終的に1,094名の回答を分析しました。
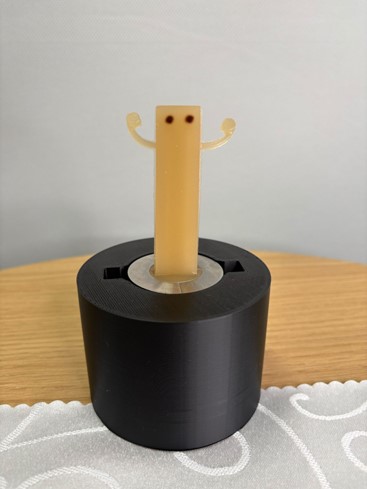
可食材料で作られ、音声に同期して左右に揺れる。
成果
18項目の評価結果について、先行研究に基づき、心の知覚を「Agency(行為能力)」と「Experience(感受能力)」の二つの側面から分析しました。Agencyは自己コントロールや道徳性、計画性、思考などに関わる側面であり、Experienceは喜び、恐れ、痛み、怒りなどの感覚や感情に関わる側面です。
二つの動画条件を比較したところ、合理的に応答する可食エージェントは、赤ちゃんのような声で反応する可食エージェントよりもAgencyが高いように知覚されました。一方、赤ちゃんのような声で反応する可食エージェントは、合理的に応答する可食エージェントよりもExperienceが高いように知覚されました。この結果から、人が、食べる対象の声やふるまいの違いによって、そこに異なる種類の「心」があると感じることが示されました。
また、心の知覚と、食べることへのためらい・罪悪感との関係についても検討しましたが、これらの間に明確な関連性は認められませんでした。以上の結果から、可食エージェントに対する「心」の感じ方は声や行動によって変化する一方、それが食べることへのためらいや罪悪感にどのように関わるかについては、今後評価方法を含めさらに検討が必要であることが分かりました。
今後の期待
本研究は、声や行動を変えながら、食べられる対象に対して人がどのような「心」を感じるのかを調べる新しい実験枠組みを示しました。この枠組みにより、実際の動物を用いた実験では制御が難しい要素を人工的に設計し、生き物を食べることに関わる心理的・倫理的反応を、統制された条件で調べるための新たな方法になると考えられます。
今後は、動画評価で得られた知見をもとに、実際に可食エージェントを食べる状況での検証へと発展させることで、食べることへのためらいや罪悪感がどのように生じるのかをより詳しく調べられると期待されます。
参考動画
論文情報
著者名:Takuma Shimoyama, Yuya Kume, Mei Yamagata, Hideyuki Takahashi, Yoshihiro Nakata
論文名:Edible agents with perceptible minds: A psychological study of human perception in human–food interaction
雑誌名:PLOS ONE
DOI:10.1371/journal.pone.0350612
公表日:2026年6月22日
外部資金情報
本研究は、JSPS科研費JP25K03151の助成を受けたものです。
用語解説
※1:可食エージェント(Edible agent)
食べられる素材(本研究ではゼラチンなど)で作られ、音声や動作を通じて人間と社会的な相互作用(インタラクション)を行うことができる人工的な存在。
※2:心の知覚(Mind perception)
人間や、人間以外の対象に対して「心」があると感じること。Grayらの研究(Gray et al., 2007)では、自己コントロールや道徳性などに関わる「行為能力(Agency)」と、喜びや痛みなどの感覚や感情を経験する「感受能力(Experience)」の2つの次元で捉えられている。
連絡先
<研究内容に関すること>
電気通信大学大学院 情報理工学研究科
【職名】准教授
【氏名】仲田 佳弘
Tel:042-443-5182 E-Mail:ynakata@uec.ac.jp
同志社大学 文化情報学部
【職名】助教
【氏名】山縣 芽生
Tel:0774-65-7610 E-Mail:myamagat@mail.doshisha.ac.jp
追手門学院大学 理工学部 情報工学科
【職名】准教授
【氏名】高橋 英之
Tel:072-665-9166 E-Mail:koho@otemon.ac.jp
<報道に関すること>
電気通信大学 総務部総務企画課広報係
Tel:042-443-5019 Fax:042-443-5887
E-Mail:kouhou-k@office.uec.ac.jp
同志社大学 学長室総合企画部広報課
Tel:075-251-3120 Fax:075-251-3080
E-Mail:ji-koho@mail.doshisha.ac.jp
学校法人追手門学院 広報課
Tel:072-665-9166 Fax:072-665-9315
E-Mail:koho@otemon.ac.jp
| 取材に関するお問い合わせ |
同志社大学 広報課 TEL:075-251-3120 |
|---|
]]>
番組では、生命医科学研究科 D3 長谷川勘太さん(SPRING生)の研究成果である コウモリ模倣型自律走行車の走行の様子も紹介されます。
2026年6月28日(日) 19:30 ~
「生きものたちの“超視力”体感ツアー」
2026年7月3日(木) 22:30 ~
| お問い合わせ |
研究マネジメント課 TEL:0774-65-8256
|
|---|

発表のポイント
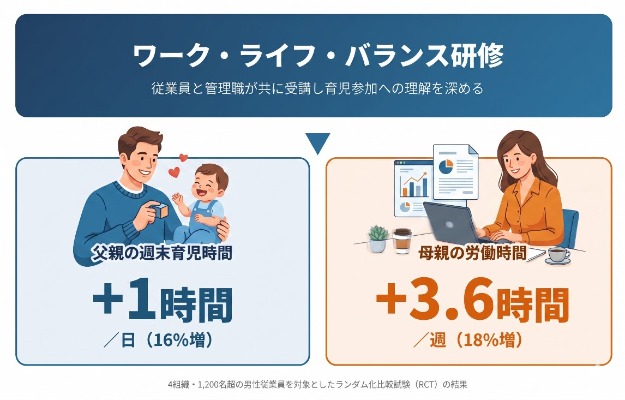
- 父親が職場で受けた2時間の研修で、父親の週末育児時間が約1時間増加。家庭内で役割分担が変わり、母親の労働時間も週3.6時間伸びた。
- 男性の育児・家事参画を促す職場介入の効果を大規模実験で検証した研究は、世界的にもほとんど例がない。
- 育児休業制度の拡充だけでは不十分な場合でも、職場での研修が、家庭内の性別役割分担の改善に寄与しうることが示された。
概要
東京大学の山口慎太郎教授・田中万理准教授、同志社大学の奥平寛子准教授、筑波大学の目麻里子准教授らの研究グループは、一般社団法人EVIDENCE STUDIOとの共同研究として、日本の4組織で1,200名超の男性従業員を対象にランダム化比較試験(注1)を実施しました。その結果、父親が職場で受けた2時間の研修が、父親自身の育児参画だけでなく、研修を受けていない母親の労働時間の増加にもつながることが明らかになりました。
一方、同僚が実は育児休業に好意的であるという情報を提供する介入も試みましたが、認識の修正にとどまり行動の変化にはつながりませんでした。「職場の雰囲気」が育児休業取得の障壁とされる中、情報提供だけでは不十分であり、職場の意識改革を伴う研修が有効であることを示す成果です。
発表内容
研究の背景と目的
日本は最大12か月の育児休業を父親に認めるなど、世界で最も手厚い制度を有しています。しかし、2023年時点で育児休業を取得した父親は約30%にとどまっています。取得しない理由として多くの父親が「職場の雰囲気」を挙げており、制度面の整備だけでは行動変容に十分でないことがうかがえます。
こうした背景から、本研究では、制度の拡充だけでなく職場の意識や規範に直接アプローチする介入の効果を実験的に検証しました。ワークライフバランス改善を目指す既存研究の多くは女性を対象としてきましたが、男性の育児・家事参画を促す職場介入の効果を大規模実験で検証した研究は、世界的にもほとんど例がありません。
研究の方法
日本国内の民間企業2社と地方自治体2団体の計4組織に所属する1,200名超の男性従業員を対象に、2023年8月から2024年3月にかけて実験を実施しました。80の職場をランダムに2群に分け、研修の効果を比較しました。研修では、男性講師が育児参画とキャリアの両立について講義し、管理職には部下の育児休業取得を支援する方法も伝えました。
研修とは別に、もう一つの介入として情報提供も行いました。一般社員(管理職を除く従業員)に対して、自組織の同僚や上司が育児休業について実際にどう考えているかを示すデータを提示し、「周囲は育児休業に否定的だろう」という思い込みの修正を試みました。
研修プログラムはNPO法人ファザーリング・ジャパンが開発・実施し、実験の運営・管理は、研究グループと一般社団法人EVIDENCE STUDIOが共同で行いました。
主な結果
研修には育児時間や母親の労働時間に大きな効果が確認された一方、情報提供だけでは行動の変化は見られませんでした。
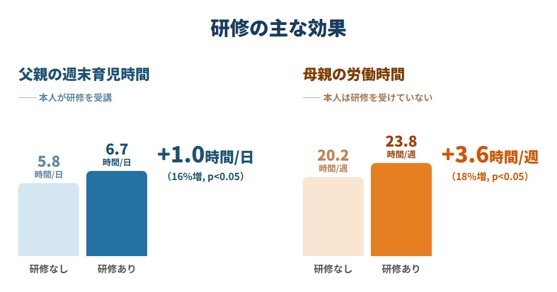
研修を受けた父親は、週末の育児時間が1日あたり約1時間増加しました(図1参照)。効果は特に5歳以下の幼い子どもを持つ家庭で大きく、これらの家庭では1日あたり2.3時間の増加が見られました。重要なのは、父親の育児時間が増えても母親の育児時間は減らなかった点です。つまり、家庭全体で子どもに親がかかわる時間が増えていました。
研修を受けていない母親にも変化が現れました。労働時間が週3.6時間増加し(図1参照)、家事時間は減少しました。父親の意識や行動が変わったことで、家庭内の役割分担が見直されたと考えられます。
さらに、研修後に育児休業制度を自ら調べた参加者の割合が16ポイント増加しました。管理職においても同様の傾向が見られ、部下の育児休業取得を支援するための情報収集が促された可能性があります。研修が具体的な行動の契機となったことがうかがえます。
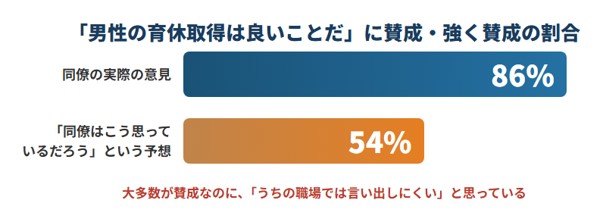
調査では「男性の育児休業取得は良いことだ」への賛否を聞いた。実際には同僚の86%が好意的だが、そう予想している人は54%にとどまる。
一方、もう一つの介入である情報提供は、職場に広がる「思い込みのずれ」に着目したものです。多くの従業員は、自分自身は男性の育児休業に好意的でありながら、同僚や上司は否定的だろうと実際以上に低く見積もっていました(図2参照)。情報提供によってこの認識を高めることには成功しましたが、「今後育児休業を取りたいか」という意向や、実際に育児休業制度を調べる行動には変化が見られませんでした。「周囲も実は賛成している」と知るだけでは行動は変わらず、研修のように態度や意識そのものに働きかける、より積極的なアプローチが必要であることが分かりました。
政策的な示唆
本研究の結果は、男性の育児参画を促進するための政策に対して、以下の示唆を与えます。
第一に、育児休業制度の法的整備や経済的支援に加えて、職場の意識改革を組み合わせることの重要性です。日本では近年、育児休業取得の働きかけが企業に義務付けられるなど制度面の整備が進んでいますが、本研究は、たった2時間の研修であっても、職場の規範に働きかけることで実際の行動変容を生み出せることを示しました。
第二に、父親の育児参画が増えると、母親がより長く働けるようになるという波及効果が確認されました。この恩恵は研修を実施した企業ではなく、主に家庭に生じます。そのため、企業だけに任せていては研修の普及が十分に進まない可能性があり、企業の取り組みに対する公的な支援の根拠となりえます。
第三に、「情報提供だけでは不十分」という知見です。職場の同僚が実は育児休業に好意的であると伝えるだけでは行動は変わりませんでした。態度の変容や組織としての後押しを伴う、より包括的な取り組みが求められます。少子化対策が喫緊の課題である日本において、男性の育児参画の促進は、母親の就業継続を支え、子育て世帯の暮らしの充実にもつながります。本研究は、低コストかつ実施しやすい職場研修がその有効な一手段となりうることを示しました。
なお、本研究は一般社団法人EVIDENCE STUDIOの倫理審査委員会の承認のもと実施され、AEA RCTレジストリ(AEARCTR-0012315)に事前登録されています。
研究グループ構成員
東京大学 大学院経済学研究科
田中 万理(たなか まり)准教授
山口 慎太郎(やまぐち しんたろう)教授
同志社大学 ビジネス研究科
奥平 寛子(おくだいら ひろこ)准教授
筑波大学 医学医療系
目 麻里子(さっか まりこ)准教授
論文情報
雑誌名:東京大学大学院経済学研究科附属政策評価研究教育センター(CREPE)ディスカッションペーパー(CREPEDP-202)
題 名:Workplace Norms and Paternal Involvement in Childcare
著者名:Mari Tanaka, Hiroko Okudaira, Mariko Sakka, Shintaro Yamaguchi
https://www.crepe.e.u-tokyo.ac.jp/results/2026/crepedp202.html
研究助成
本研究は、科研費「基盤研究(A)(課題番号:JP23H00045)」の助成を受けるとともに、一般社団法人EVIDENCE STUDIOの支援を受けました。
用語解説
注1)ランダム化比較試験(RCT)
参加者をランダム(無作為)に介入を行うグループ(介入群)と行わないグループ(統制群)に分け、介入の効果を統計的に検証する研究手法。医学分野で広く用いられており、社会科学でも近年普及が進んでいます。本研究では、研修介入はオフィス単位で、情報提供介入は個人単位でランダムに割り当てました。
【本研究に関するお問い合わせ】
東京大学 大学院経済学研究科
教授 山口 慎太郎(やまぐち しんたろう)
TEL: 03-5841-5613 E-mail:syamaguchi@e.u-tokyo.ac.jp
同志社大学ビジネス研究科
准教授 奥平 寛子(おくだいら ひろこ)
TEL: 075-251-3844 E-mail: hokudair@mail.doshisha.ac.jp
筑波大学 医学医療系
准教授 目 麻里子(さっか まりこ)
TEL: 029-853-3424 E-mail: m.sakka@gwe.md.tsukuba.ac.jp
| 取材に関するお問い合わせ |
同志社大学 広報課 TEL:075-251-3120 |
|---|
]]>
変形型月面ロボット「Lunar Excursion Vehicle 2(LEV-2)」、愛称「SORA-Q」に関する研究成果をまとめた論文が、アメリカの国際学術誌「Science Robotics」において表紙を飾るとともに、2026年6月10日(日本時間6月11日午前3時)で掲載されましたのでお知らせいたします。
タイトル :球体からローバへ:自律月面探査を達成した変形型月面ロボットSORA-Q
原題 :From ball to rover: Transformable palm-sized rover SORA-Q for autonomous lunar exploration
掲載誌 :Science Robotics
DOI :10.1126/scirobotics.aec8039

発表のポイント
- LEV-2が実際に月面を移動したことを裏付ける2枚目の月面画像を新たに公開する。
- 球体(直径約8cm)から走行形態へ変形する独自の仕組みにより、手のひらサイズの超小型ローバでも月面を移動可能なことを明らかにした。
- 地上からの遠隔操作に頼らず、自ら判断して移動・撮影・通信する自律制御技術を実証した。
- 低コスト・短期間で開発可能な超小型ロボットによる新しい宇宙探査の可能性を示した。
概要
LEV-2は、2024年1月に小型月着陸実証機「SLIM」(以下、「着陸機」)から分離され、月面に到達しました。直径約8cmの球体から自動で展開し、車輪で移動しながら周囲の撮影を行い、取得した画像を無線で送信することに成功しました。これらの一連の動作は、地上からの操作なしに自律的に行われました。
本研究では、小型ロボットで課題となる移動能力や処理能力の制約を克服するための機構設計と自律制御技術を提案し、月面でその有効性を実証しました。
内容
1.研究の背景
これまでの月や火星の探査では、大型で高機能なローバが使われてきましたが、開発や打ち上げにかかるコストが大きいという課題がありました。一方で、小型ローバは低コストで投入できる利点がありますが、移動能力や処理能力、電力などが限られるため、実用化には多くの課題がありました。特に月面のような柔らかい地面では、小さな車輪では沈み込みやすく、移動が難しいことが知られています。また、通信が不安定な環境では、地上からの操作に頼らず、自律的に判断して動く能力が不可欠です。こうした背景から、小型でも高い移動能力と自律性を備えたロボットの開発が求められていました。
2.成果
本研究では、月面での実証運用を通じて以下の成果を得ました。あわせて、月面画像を新たに公開します。
(1)完全自律による月面探査の実証
LEV-2は、着陸後に自ら起動・展開し、姿勢を整えた後、着陸機から離れて移動しながら撮影を行いました。撮影した画像の中から重要なものを自ら選び、無線で送信するなど、一連の動作をすべて自律的に行いました。これらの動作は、通信が限られる環境を前提として設計されており、地上からの遠隔操作に依存せずに実施されました。その結果、月面上から2枚の画像の取得に成功しました。図1は、フロントカメラで撮影された画像であり、通信途中でデータが途絶えたため、一部が欠けた状態となっていますが、着陸機とその周囲の様子が明瞭に捉えられており、月面での着陸状況を示す貴重なデータとなりました。テレメトリデータの解析から、LEV-2がオンボード画像処理により月面で着陸機を正しく認識していたことも確認されました。また、オフライン画像解析の結果、LEV-2が着陸機から約5.08m離れた位置から撮影したと推定され、計画された動作シーケンスが適切に実行されていたことが示されました。図2は、リアカメラで撮影された画像で、今回新たに公開するものです。通信途絶によるデータ欠損のため、復元されたのは左側部分のみとなっていますが、月面環境や移動の根拠を示す重要な情報が含まれていました。後述する画像解析により生成した投影画像(フロントカメラ画像をリアカメラ撮影時の視点に変換したもの)との比較から、欠損した中央部分に着陸機が写っていた可能性が高いことが示されました(フロントカメラとリアカメラの位置は図3に示しています)。また、テレメトリデータの解析から、LEV-2は月面で少なくとも約108分間動作し、その間にオンボード画像処理を240回実施したことが明らかになりました。さらに、月面移動中には姿勢異常を検知し、姿勢を回復させる動作シーケンスが実行されたことも確認されています。これらにより、超小型ロボットが厳しい通信制約下においても、自律的に判断して探査を実行し、その成果を取得・送信できることを実証しました。
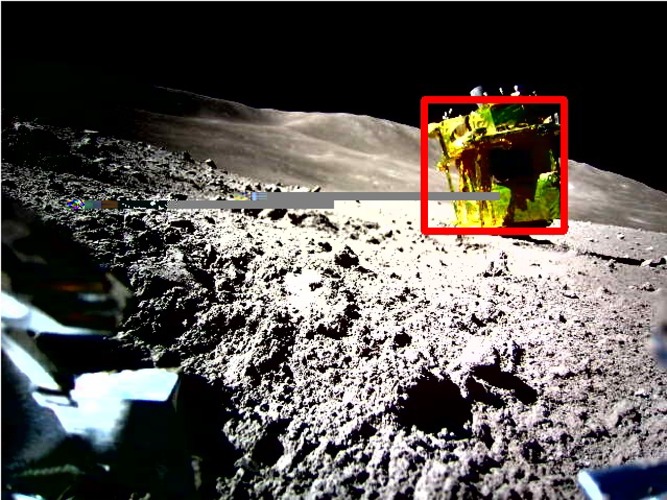
©JAXA/タカラトミー/ソニーグループ(株)/同志社大学
Reprinted with permission from D. Hirano et al., Science Robotics, doi:10.1126/scirobotics.aec8039 (2026), AAAS.
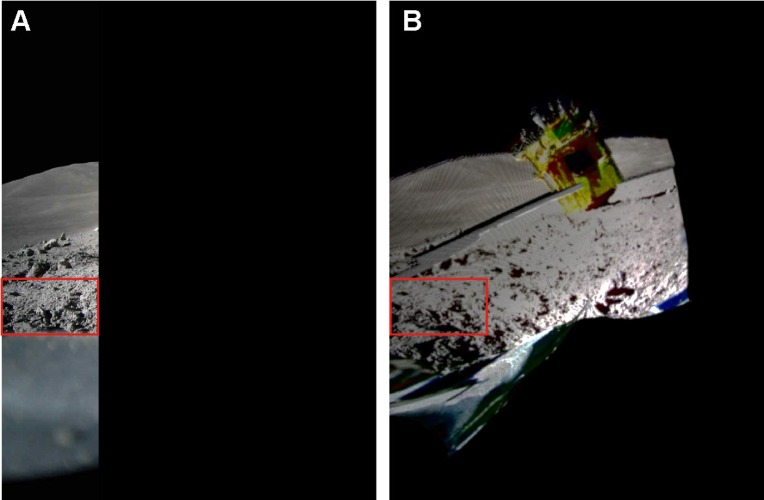
(B) フロントカメラ画像(図1)をリアカメラ撮影時の視点に変更した投影画像
(赤枠で示した範囲に共通する岩石が写っており、この情報をもとにLEV-2の移動・旋回量を推定
Aのデータ欠損部には、Bのように着陸機が写っていた可能性が高いと考えられる)
©JAXA/タカラトミー/ソニーグループ(株)/同志社大学
Reprinted with permission from D. Hirano et al., Science Robotics, doi:10.1126/scirobotics.aec8039 (2026), AAAS.
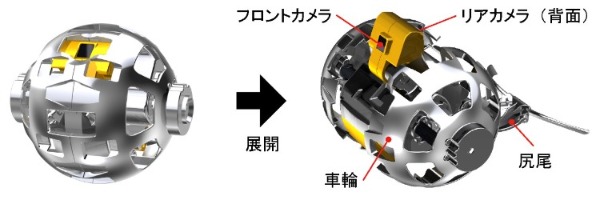
©JAXA/タカラトミー/ソニーグループ(株)/同志社大学
(2)変形機構・偏心車輪による移動機能の実証
LEV-2は、球体形状から展開して走行形態へ変形する独自の仕組みと、月面でも埋もれないように車輪を偏心回転させる特殊な機構を備えています。今回取得された2枚の画像には、共通して写っている岩石が存在します。この岩石を基準に画像解析を行った結果、2枚の画像を取得する間にLEV-2が約0.13m移動し、約180度旋回していることが確認され、LEV-2が実際に月面上を移動・旋回したことが裏付けられました。これにより、提案した変形機構および車輪の偏心回転が、実際の月面環境において有効に機能し、超小型ロボットでも走行できることを実証しました。
(3)実環境での動作データと知見の獲得
月面での運用では、通信の途切れやデータの一部欠損といった課題が確認されました。一方で、LEV-2に搭載された異常検知機能や自己回復機能が実際に動作し、不具合に対して自律的に対応していたことも確認されました。これらの結果から、実際の宇宙環境で小型ロボットを運用するための設計や地上試験に関する留意点や、運用方法の改善点など、今後の探査ミッションに活用可能な具体的知見が得られました。
今後の展開
今回の成果は、小型ロボットによる宇宙探査の実現可能性を示す重要な一歩です。今後は、以下のような展開が期待されます。
- 複数の小型ロボットを同時に運用し、広範囲を効率的に探査する技術の発展
- 大型ローバと小型ロボットを組み合わせた柔軟な探査システムの実現
- 月や火星だけでなく、洞窟や急斜面などこれまで到達が難しかった環境への探査拡大
- 低コスト・短期間でのミッション実現による宇宙探査の加速
本研究で得られた技術と知見は、将来の月・火星探査に加え、人類の宇宙活動の拡大に貢献することが期待されます。
論文情報
掲載誌 :Science Robotics
DOI :10.1126/scirobotics.aec8039
タイトル :From ball to rover: Transformable palm-sized rover SORA-Q for autonomous lunar exploration
著者 :D. Hirano1,2, M. Inazawa2, M. Sutoh1, M. Nagata3, Y. Yoneda4, K. Watanabe5, H. Sawada1, G. Sakoda3, S. Abe6, S. Homma6
1Space Exploration Innovation Hub Center, Japan Aerospace Exploration Agency, Japan.
2Research and Development Directorate, Japan Aerospace Exploration Agency, Japan.
3Exploratory Deployment Group, Sony Group Corporation, Japan.
4Technology Development Division, TOMY Company, Ltd., Japan.
5Faculty of Life and Medical Sciences, Doshisha University, Japan.
6AI&DX Technology Division, Sony Semiconductor Solutions Corporation, Japan.
※論文初回投稿時の所属
関連情報
• 変形型月面ロボット(Lunar Excursion Vehicle 2(LEV-2)愛称「SORA-Q」)について
本ロボットは、国立研究開発法人宇宙航空研究開発機構(以下「JAXA」)、株式会社タカラトミー、ソニーグループ株式会社、同志社大学の4者で共同開発しました。2023年9月7日に小型月着陸実証機「SLIM」に搭載され打上げ、2024年1月20日(日本時間)に月面での撮影に成功し、世界最小・最軽量の月面探査ロボットとなりました(直径78mm/変形前、質量228g)。また、共に搭載された超小型月面探査ローバ(Lunar Excursion Vehicle 1 (LEV-1))と共に、日本初の月面探査ロボットになり、世界初の完全自律ロボットによる月面探査、世界初の複数ロボットによる同時月面探査を達成しました。(JAXA調べ。2024年1月25日時点)。
本件に関するお問い合わせ
- 株式会社タカラトミー 広報課 TEL:03-5654-1280 E-mail:ttpr@takaratomy.co.jp
- ソニーグループ株式会社 広報部 E-mail:Sony.Pressroom@sony.co.jp
- 同志社大学 広報課 TEL:075-251-3120 E-mail:ji-koho@mail.doshisha.ac.jp
| 取材に関するお問い合わせ |
同志社大学 広報課 TEL:075-251-3120 |
|---|
]]>