プレスリリース
集団飛行するコウモリの周波数調整メカニズムを解明 ~単純な行動ルールから生まれる自己組織化行動~
研究成果のポイント
- コウモリは集団飛行中、お互いの音声の周波数差を広げることで混信を回避する。
- 行動実験により、コウモリは周囲の音声との周波数差や,受け取る音声の頻度に応じて自らの音声の周波数を調整することを発見した。
- 数理モデルを用いたシミュレーションによって、実際の集団飛行で観察される周波数調整行動を再現できた。
- 本研究の成果は、多数のロボットやドローンによる自律分散型超音波センシング技術への応用が期待できる。
概要
富山大学学術研究部医学系 システム機能形態学講座の長谷 一磨(はせ かずま)助教と、名古屋大学大学院環境学研究科の依田 憲(よだ けん)教授、同志社大学生命医科学部の飛龍 志津子(ひりゅう しづこ)教授らのグループは、明治大学などとの共同研究で、集団飛行するコウモリで見られる「個体間の音声の周波数差が広がる」という集団レベルの行動が、各個体がシンプルなルールに基づいて行動決定を行うことによって自律分散的に生じることを明らかにしました。
自ら発した超音波音声の反響音を聞くことで周囲の環境を把握するエコーロケーション※1)を行うコウモリは、集団飛行時には他個体が発する音声に晒されますが、互いに衝突することはありません。これまで、コウモリが音声の周波数や長さ、強さ、タイミングなどを変化させ音響混信に対処する可能性が示唆されてきました。特に、複数個体飛行時の音声終端周波数※2)の調整は、混信回避に有用であると考えられている一方で、集団中のコウモリ各々がどのように終端周波数を決定するのかについては不明でした。本研究では、コウモリに搭載可能なテレメトリマイクロホン※3)によって飛行中のコウモリの音声終端周波数変化を精密に記録し、それがコウモリ型の妨害音声の終端周波数や呈示頻度にどう影響されるかを調べました。結果、コウモリは自身よりも低い終端周波数の妨害音声に対し終端周波数を上昇させ、その上昇量が呈示頻度に比例することが明らかになりました。この呈示頻度依存の終端周波数変化は、漏れ積分モデルによってよく再現されることもわかりました。また、この漏れ積分モデルを、複数個体系のシミュレーションに適用したところ、実際の複数個体飛行時に見られた終端周波数の個体差の増加をよく再現することを明らかにしました。本研究は、コウモリがシンプルな行動ルールに基づき自律分散的な終端周波数調整を行うことで、効率よく音響混信回避を行う可能性を示唆します。
本研究成果は、「Proceedings of the Royal Society B: Biological Sciences」に 2026年 10月14日(水)(日本時間)に掲載されました。
背景
コウモリは自身が発した超音波音声とそれに対する反響音を比較することで空間を把握するエコーロケーションを行います。集団でエコーロケーションを行うと、複数の個体が発した超音波音声が複雑な音環境を作ります。過去の研究で、4個体のコウモリが同時に飛行する際、個体間の終端周波数差が増加する、音声の周波数調整行動が報告されていました。しかし、どのようなメカニズムで互いに放射する終端周波数を決定しているのかはわかっていませんでした。
研究の内容・成果
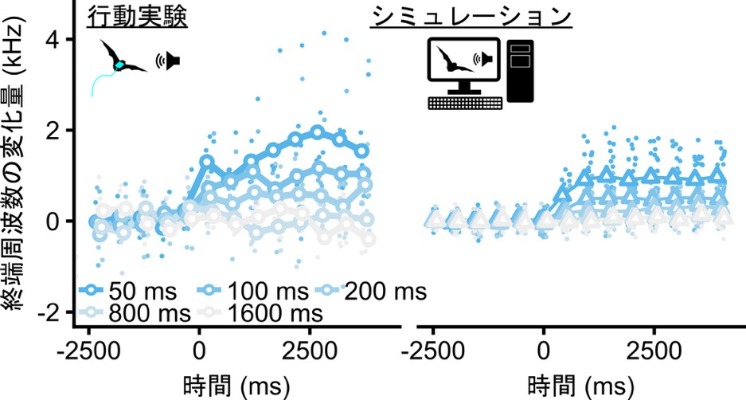
本研究では、コウモリの音声を模擬した妨害音声によって人工的に構築した音響混信下で、単独で飛行するコウモリの音声終端周波数の変化をコウモリに搭載可能なテレメトリマイクロホンで調査しました。その結果、自身よりも終端周波数の低い妨害音声の呈示に対し終端周波数の上昇が見られ、その上昇量は妨害音声の呈示間隔に依存していました。また、自身よりも高い終端周波数の妨害音声に対してはわずかな終端周波数の低下が見られました。この結果から、妨害音声の影響を、漏れを伴って時間的に積分することで自身の終端周波数を決定する漏れ積分モデルを構築し、その振る舞いが実際のコウモリの行動とよく一致することを示しました(図1)。
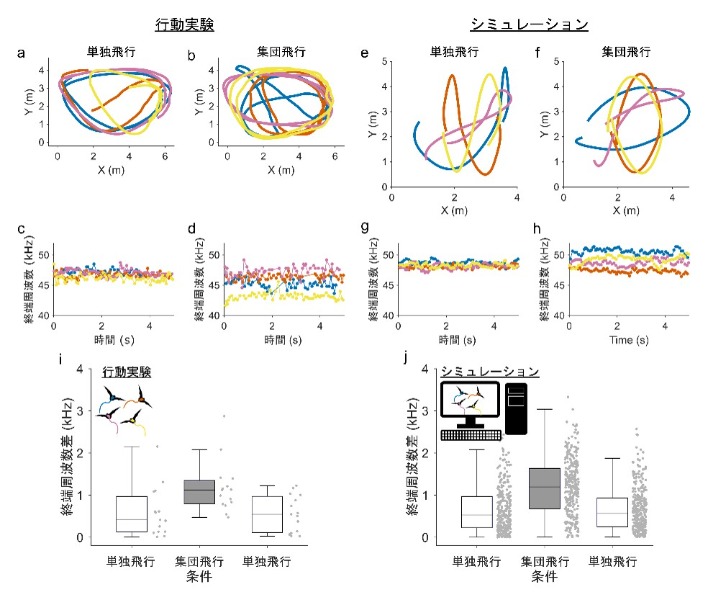
次に、そのモデルを複数個体系に発展させました。2次元空間内で円を描くように飛行しながらある程度ランダムな間隔で音声を放射するコウモリエージェントが、他個体の音声の影響から漏れ積分モデルに従って自身の終端周波数を決定するというものです。シミュレーションの結果、複数個体時に終端周波数差が拡大する、周波数調整行動が再現できました(図2)。これらの結果は、単純なルールによって、周波数調整行動という一見複雑な行動が自律分散的に発生することを初めて明らかにしました。
今後の展開
コウモリの使用する周波数変調型の音声は、わずかな終端周波数差の増加が音声の分離に寄与します。もしコウモリ型の音声をセンシング信号として利用できれば、集中制御型のシステムを必要としない、多数の自律分散型ロボットの同時超音波センシングなどへの発展が期待されます。
用語解説
※1)エコーロケーション
自ら発した音声とその反響音を聴き比べ周囲の環境を把握する行動。いくつかの動物群で見られる行動だが、イルカやコウモリは特に洗練されたエコーロケーションを見せる。
※2)終端周波数
コウモリが放射する周波数降下音の終端部分の周波数。行動学的、音響心理学、神経生理学的な観点から、エコーロケーションにおける距離計測に重要な周波数帯域であるといわれている。
※3)テレメトリマイクロホン
コウモリに搭載可能な小型無線マイクロホンシステム。飛行中のコウモリが発する超音波を正確に記録することができる。
論文詳細
論文名:Self-organized spectral adjustment in echolocation sounds within group-flying bats
著者:Kazuma Hase, Tasuku Miyazaki, Seiya Oka, Noriyoshi Senoo, Hiraku Nishimori, Masashi Shiraishi, Ken Yoda, Kohta I. Kobayasi and Shizuko Hiryu
掲載誌:Proceedings of the Royal Society B: Biological Sciences
DOI:https://doi.org/10.1098/rspb.2026.0921
研究者プロフィール
長谷 一磨(はせ かずま)
富山大学学術研究部医学系 システム機能形態学講座 助教。専門分野は神経行動学。
コウモリのエコーロケーション行動とその神経基盤に関する研究に従事。
https://researchmap.jp/kazuma_hase
依田 憲(よだ けん)
名古屋大学大学院環境学研究科 教授専門分野は動物行動学。
野生動物に小型のデータロガーを装着し、生態や行動を記録するバイオロギング手法を用いて、鳥類や哺乳類の研究を行っている。
https://biologging.sakuraweb.com/
飛龍 志津子(ひりゅう しづこ)
同志社大学 生命医科学部 医情報学科 教授
専門分野は、生物音響工学。コウモリの生物ソナーに関する研究に従事。
2014年JSTさきがけ研究員、文部科学大臣表彰若手科学者賞や日本学術振興会賞など受賞。
https://researchmap.jp/Shizuko_Hiryu/
本研究に関するお問い合わせ
富山大学学術研究部医学系
助教 長谷 一磨
Tel:076-434-7212
E-Mail:hasek@med.u-toyama.ac.jp
同志社大学 生命医科学部
教授 飛龍 志津子
TEL:0774-65-6364
E-Mail:shiryu@mail.doshisha.ac.jp
| 取材に関するお問い合わせ |
同志社大学 広報課 TEL:075-251-3120 |
|---|
- タグ
- 教育・研究